농업 분야
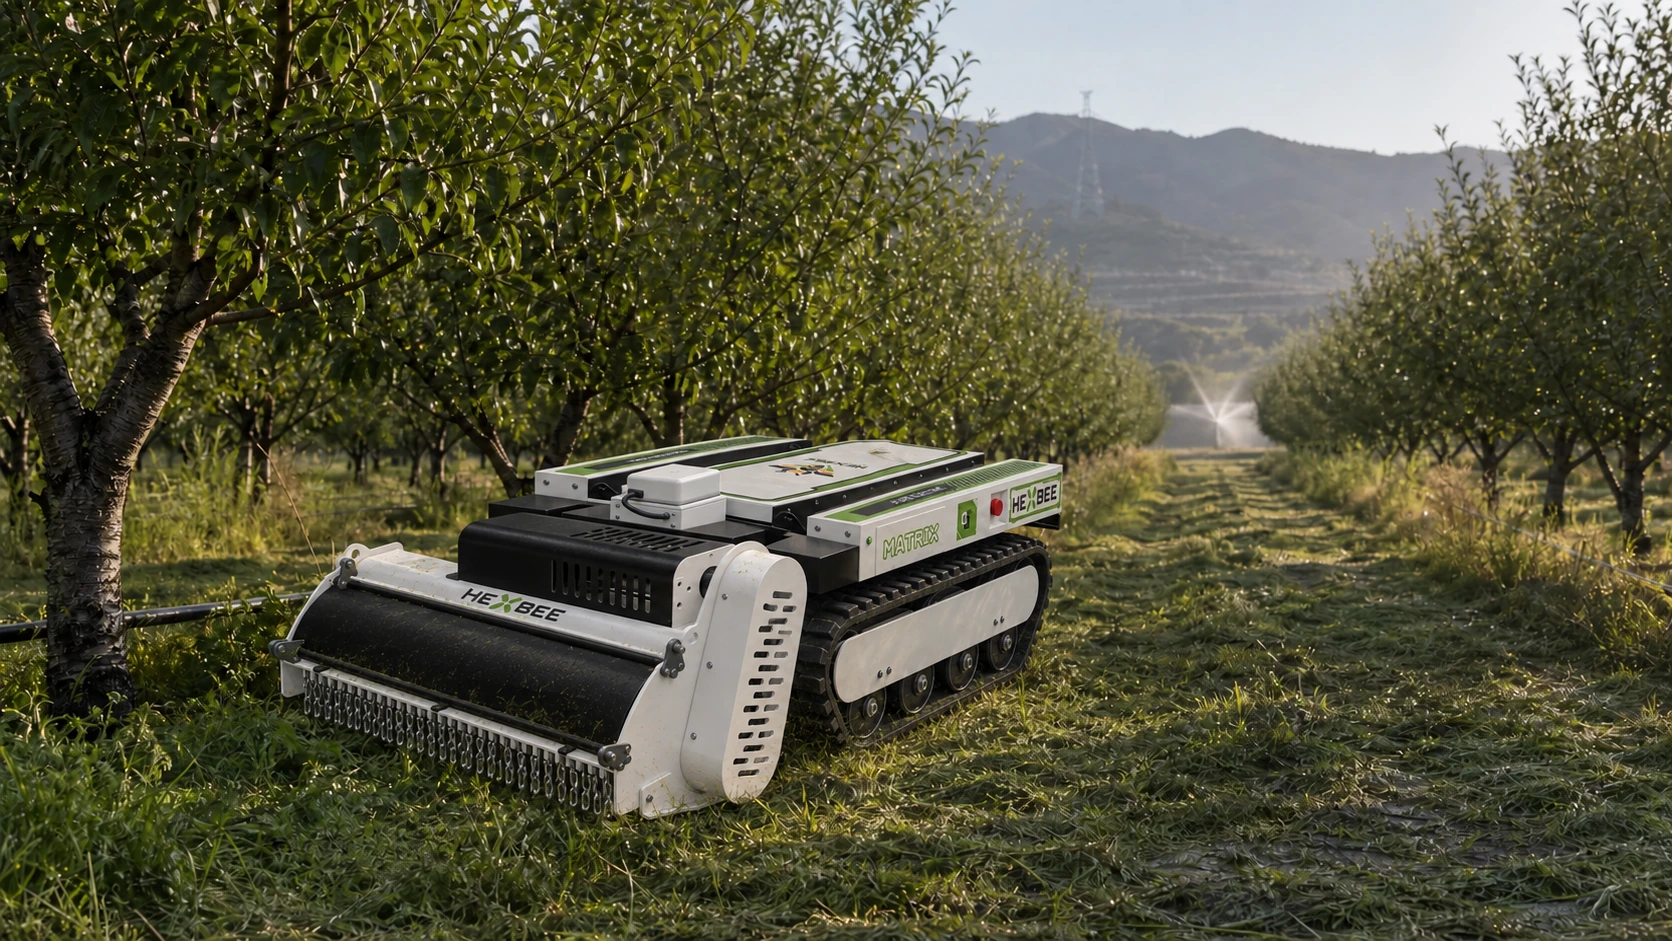
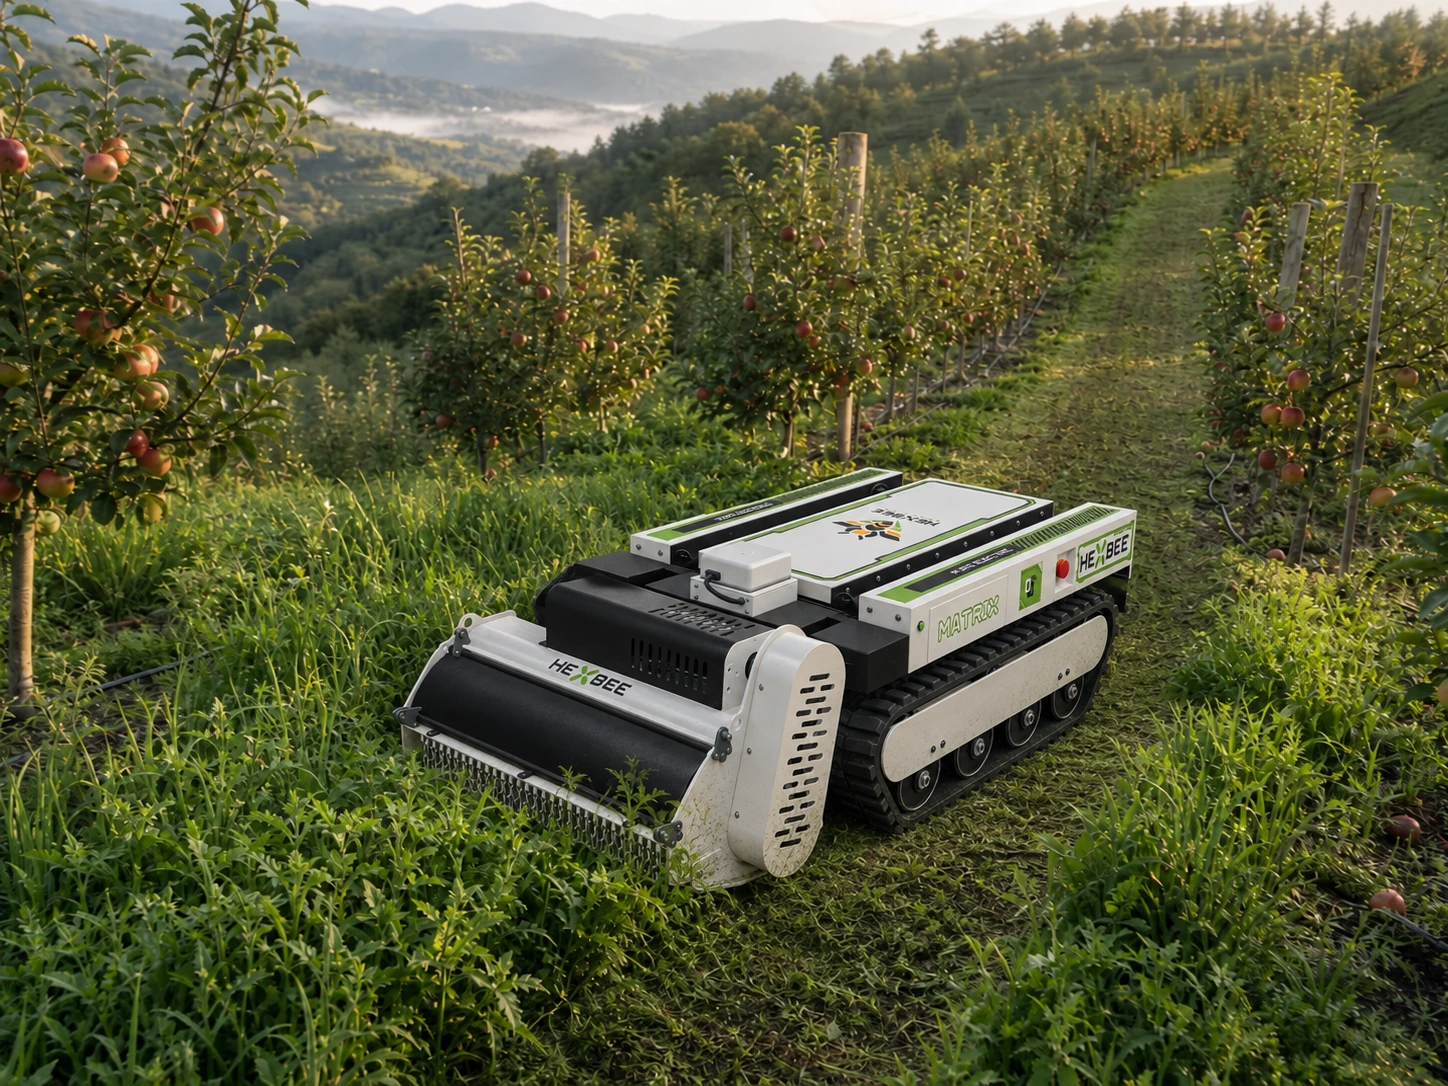
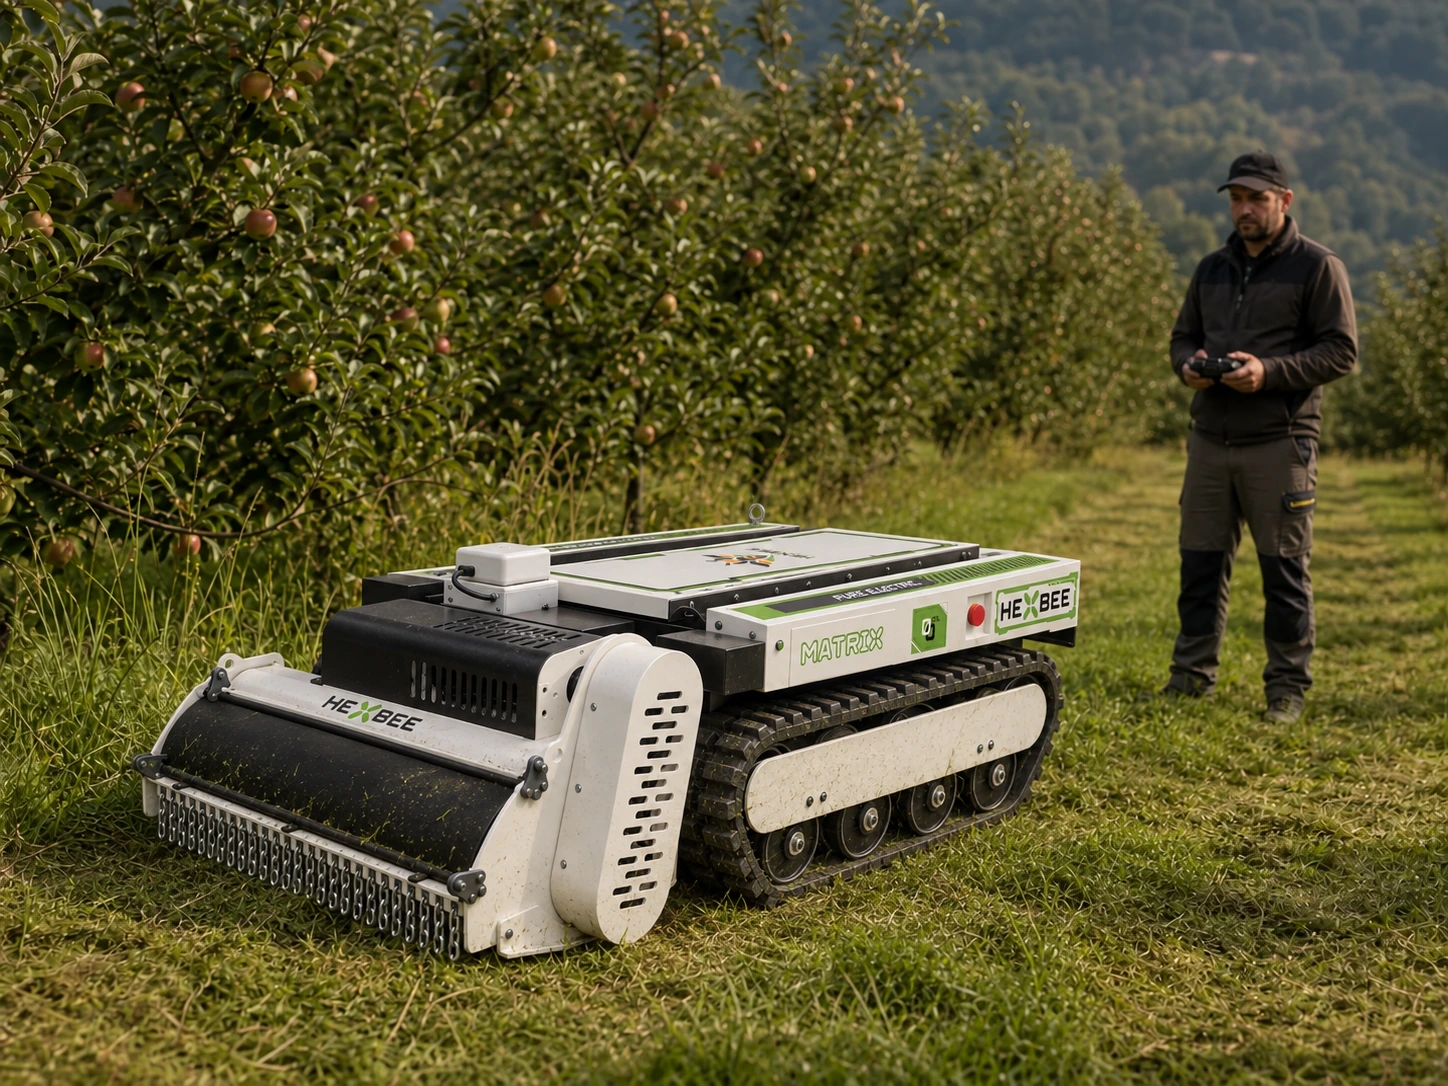
농장, 과수원, 차밭, 묘목장, 목초지 등에서 농지와 작물 열 사이, 시설 내 통로의 잡초를 관리합니다. 반복적인 수작업 부담을 줄이고 넓은 구역을 더 효율적으로 관리할 수 있도록 돕습니다.
구매 상담, 사후 서비스, 의견 및 불편 사항을 남겨 주세요. 문의 유형에 맞는 담당 팀에서 내용을 확인하고 처리합니다.
对应团队会尽快查看并按你留下的联系方式回复。
해당 지역 영업 담당자를 WeCom(기업용 위챗)에 추가하시면 제품, 시범 프로젝트 및 시연 일정에 대해 상담하실 수 있습니다.
우리가 집중하는 것은 기술 자체가 아니라 농업과 농업인입니다. AI와 로봇이 힘들고 위험하거나 반복적인 작업을 맡아, 농업인이 기술의 가치를 현장에서 체감할 수 있도록 합니다.
MATRIX 궤도형 플랫폼을 기반으로 토지 조건과 작업 목표에 맞는 작업 모듈을 구성합니다.
농업 현장부터 대규모 기반 시설 유지관리까지, 지형과 식생, 관리 조건에 맞춰 효율적이고 안정적인 로봇 예초 솔루션을 제공합니다.
농장, 과수원, 차밭, 묘목장, 목초지 등에서 농지와 작물 열 사이, 시설 내 통로의 잡초를 관리합니다. 반복적인 수작업 부담을 줄이고 넓은 구역을 더 효율적으로 관리할 수 있도록 돕습니다.
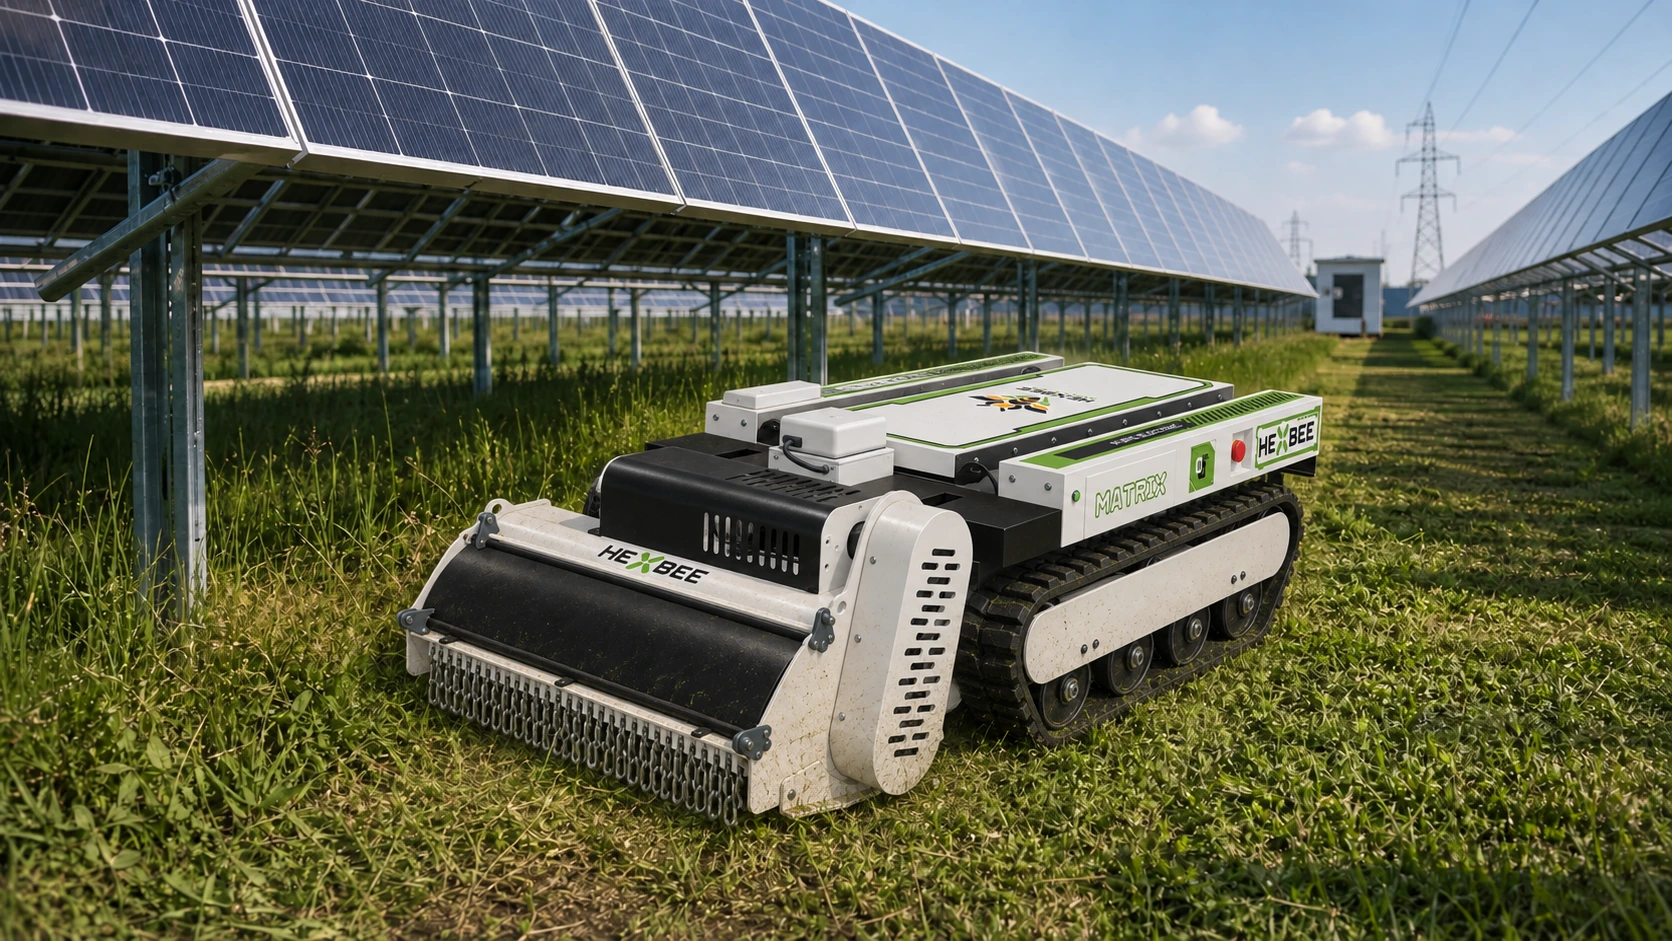
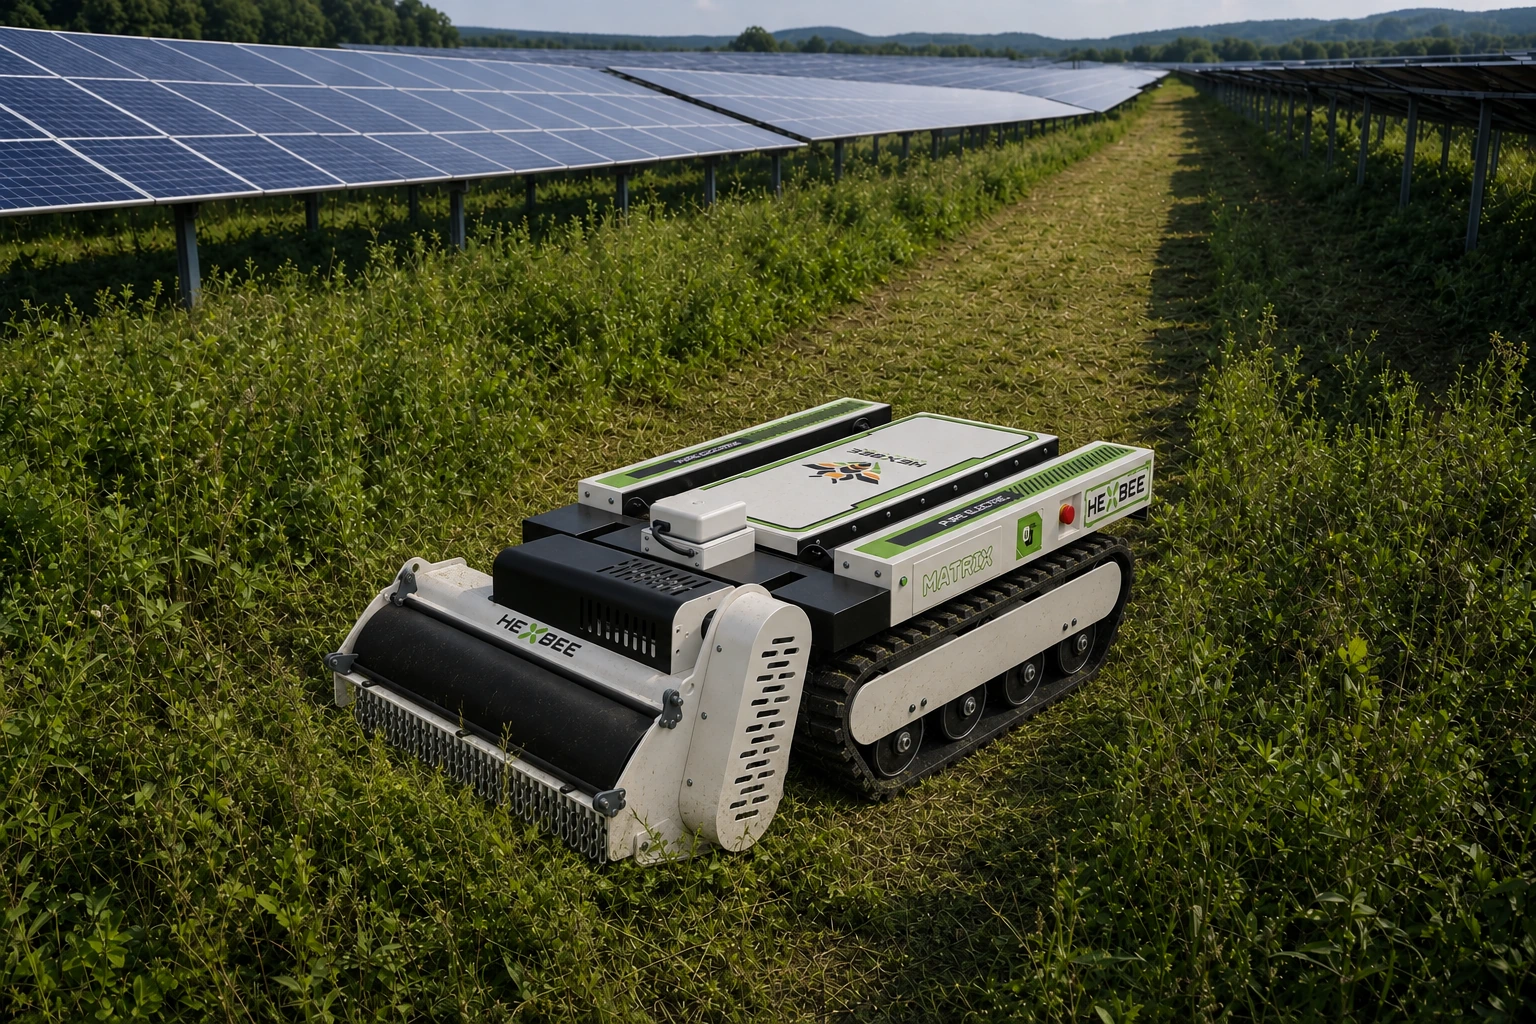
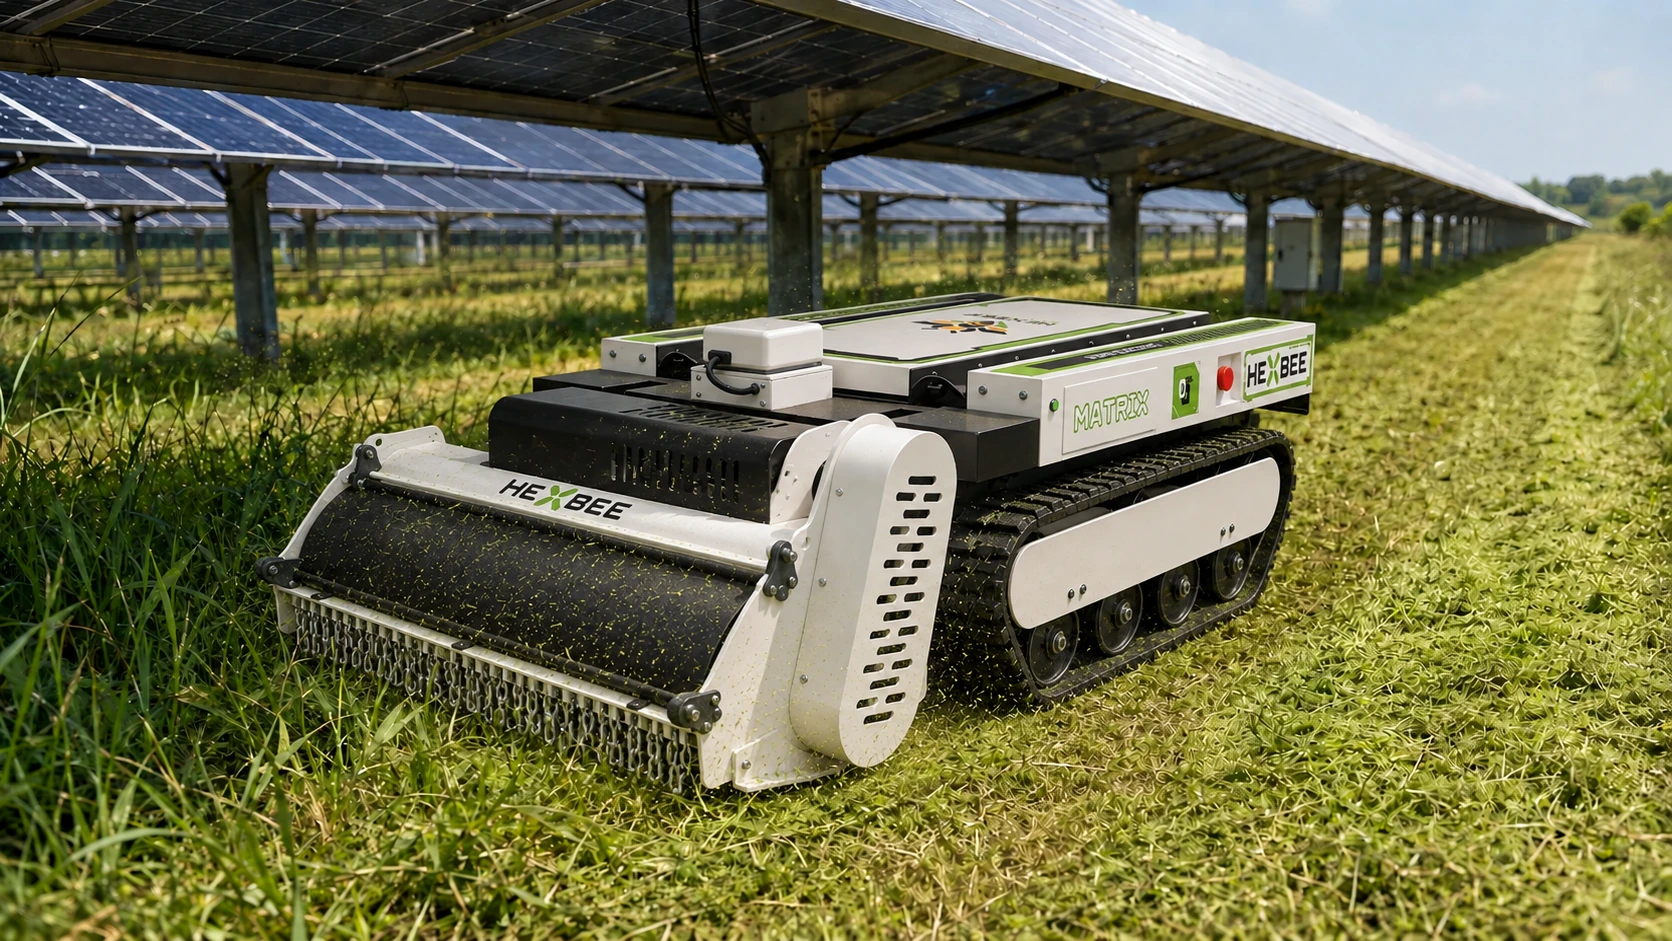
태양광 발전소, 풍력 발전소, 변전소 등 에너지 시설의 대면적·정기적 식생 관리를 로봇으로 수행합니다. 인력의 순찰·관리 부담을 줄이고 설비 주변의 청결과 유지보수 접근성을 확보합니다.
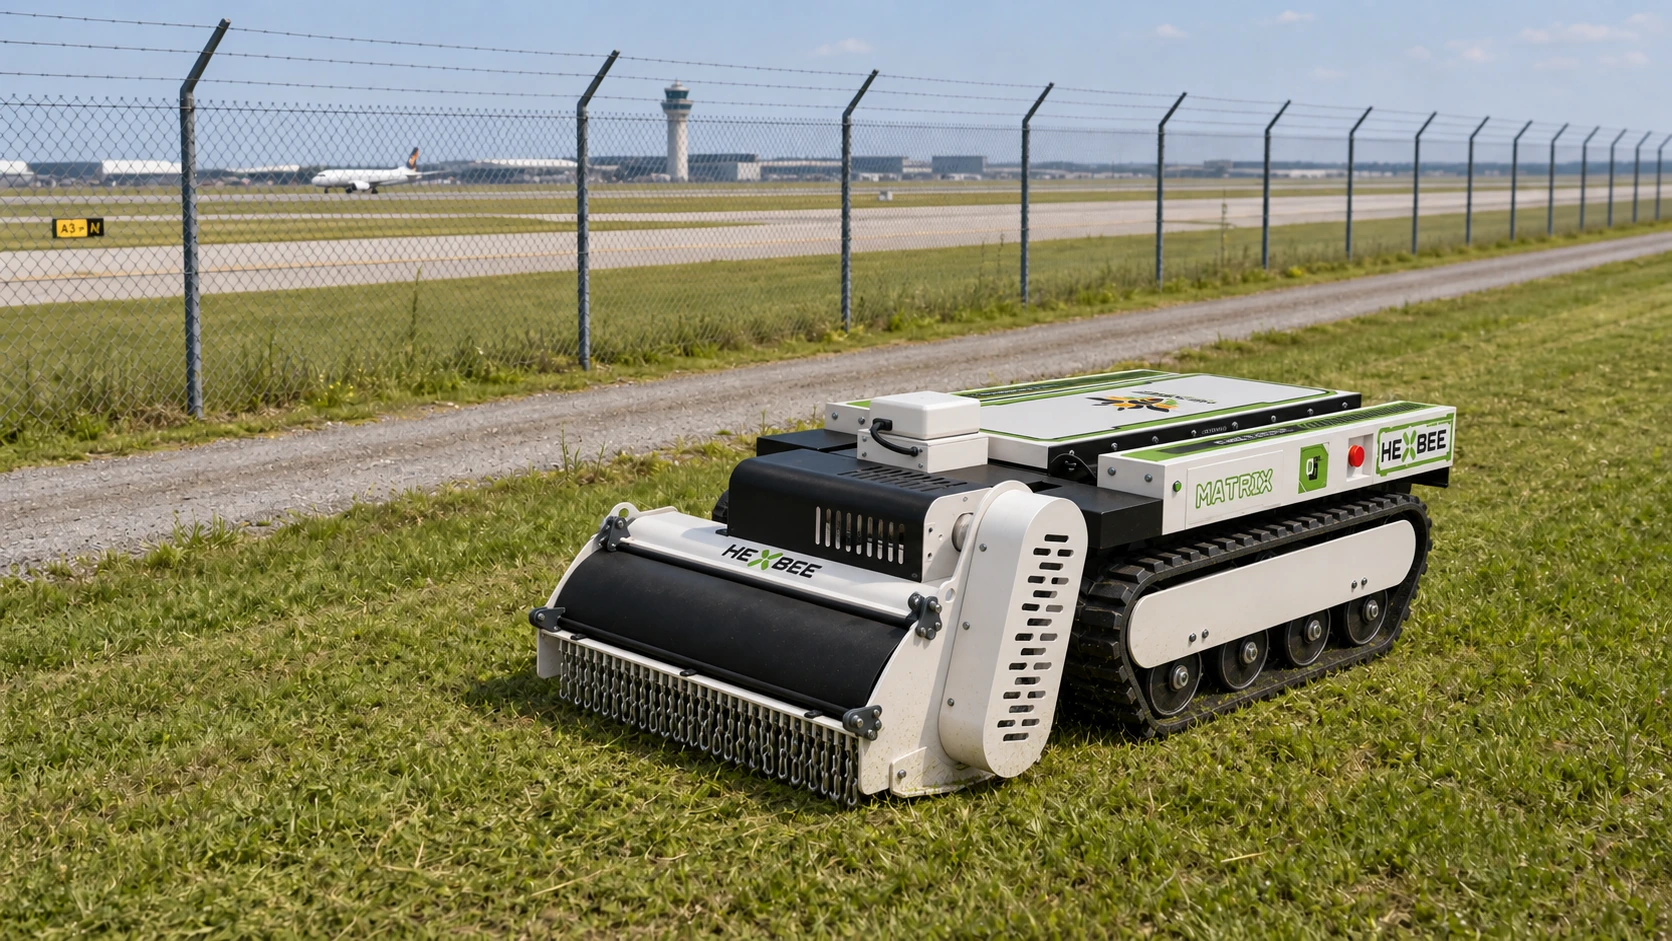
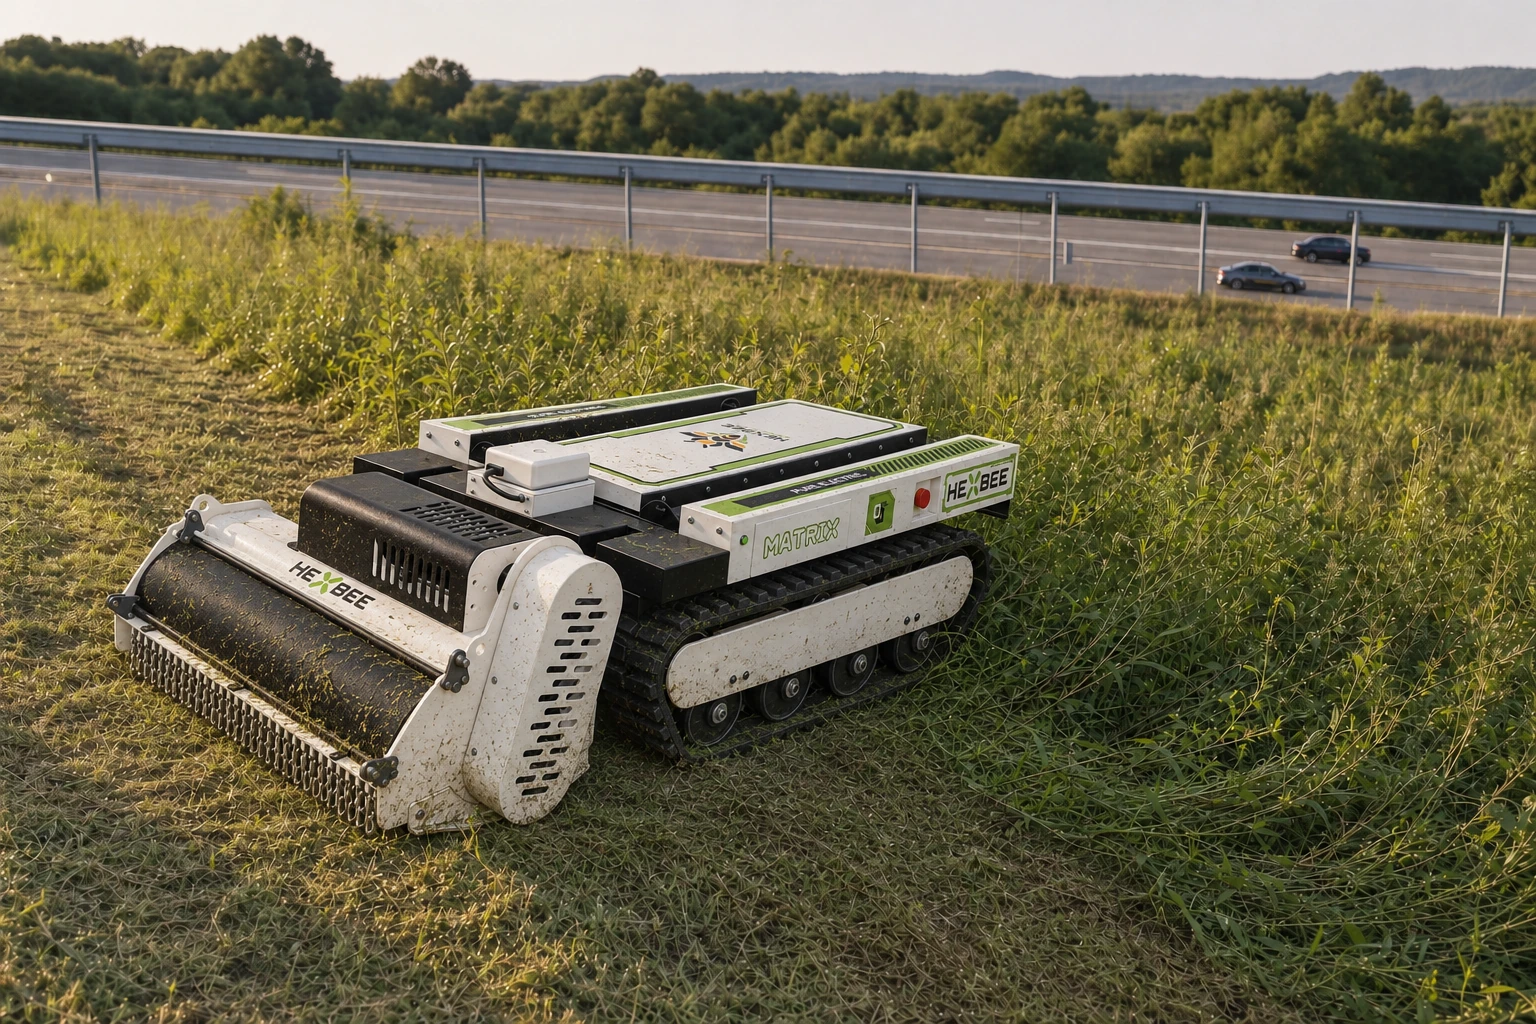
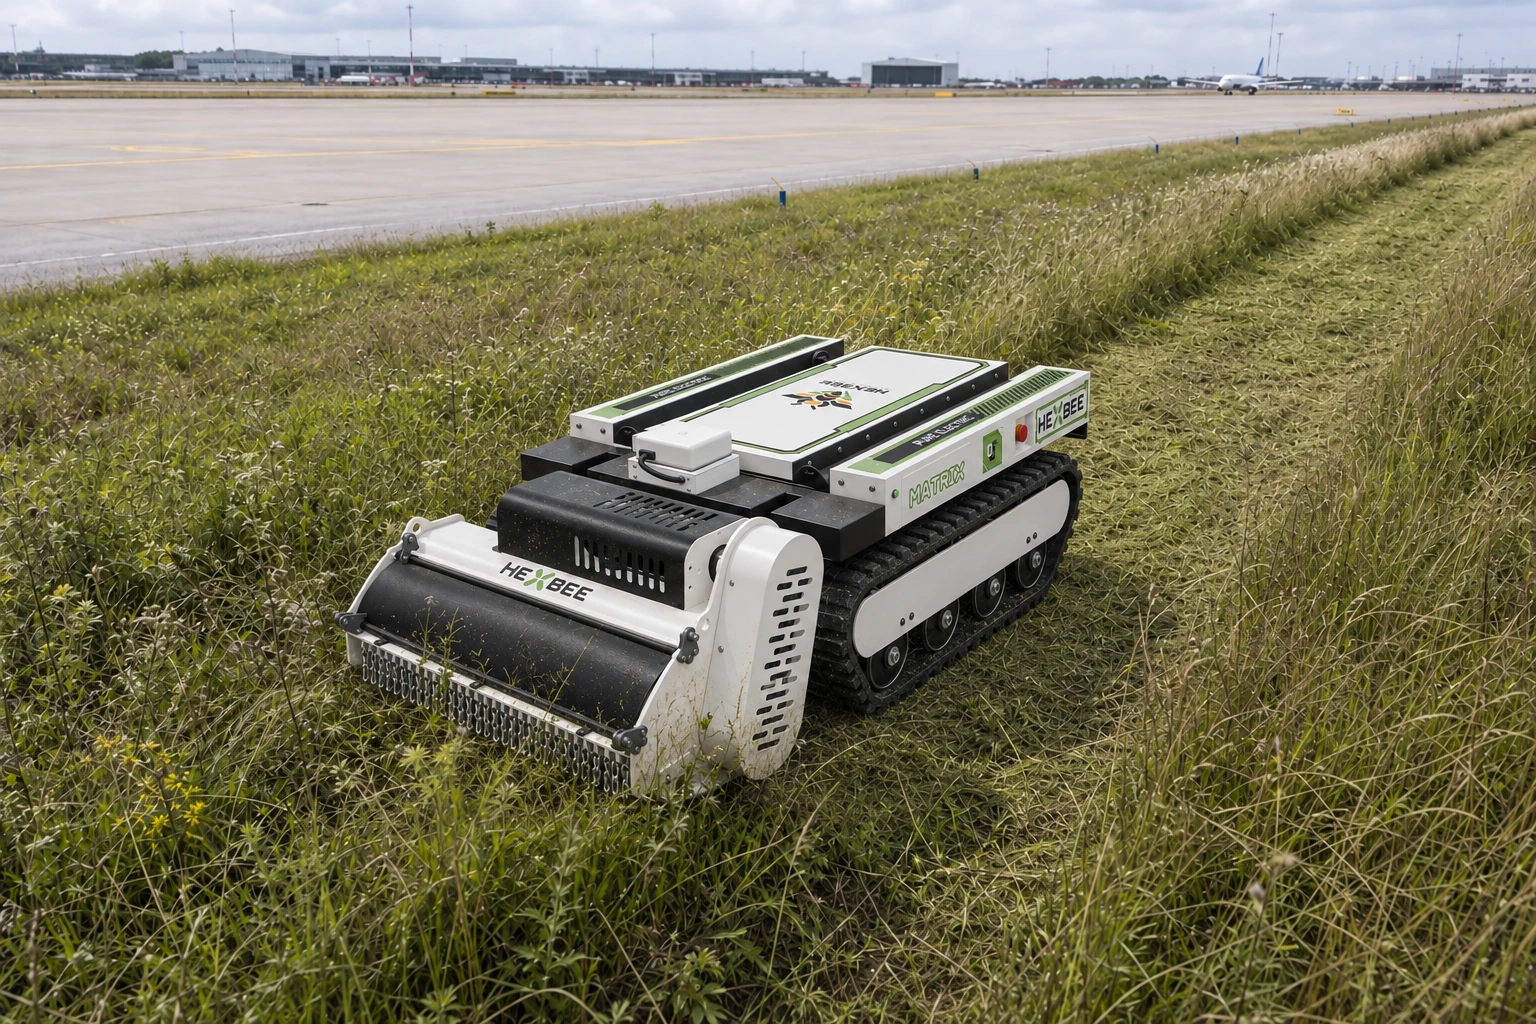
공항 외곽과 부지, 도로 사면, 철도 주변, 물류단지 등에서 활용할 수 있습니다. 길게 이어진 구역이나 넓은 부지, 외부와 분리된 작업 구역에서 안정적으로 예초하여 복잡한 현장에 사람이 직접 들어가야 하는 부담을 줄입니다.
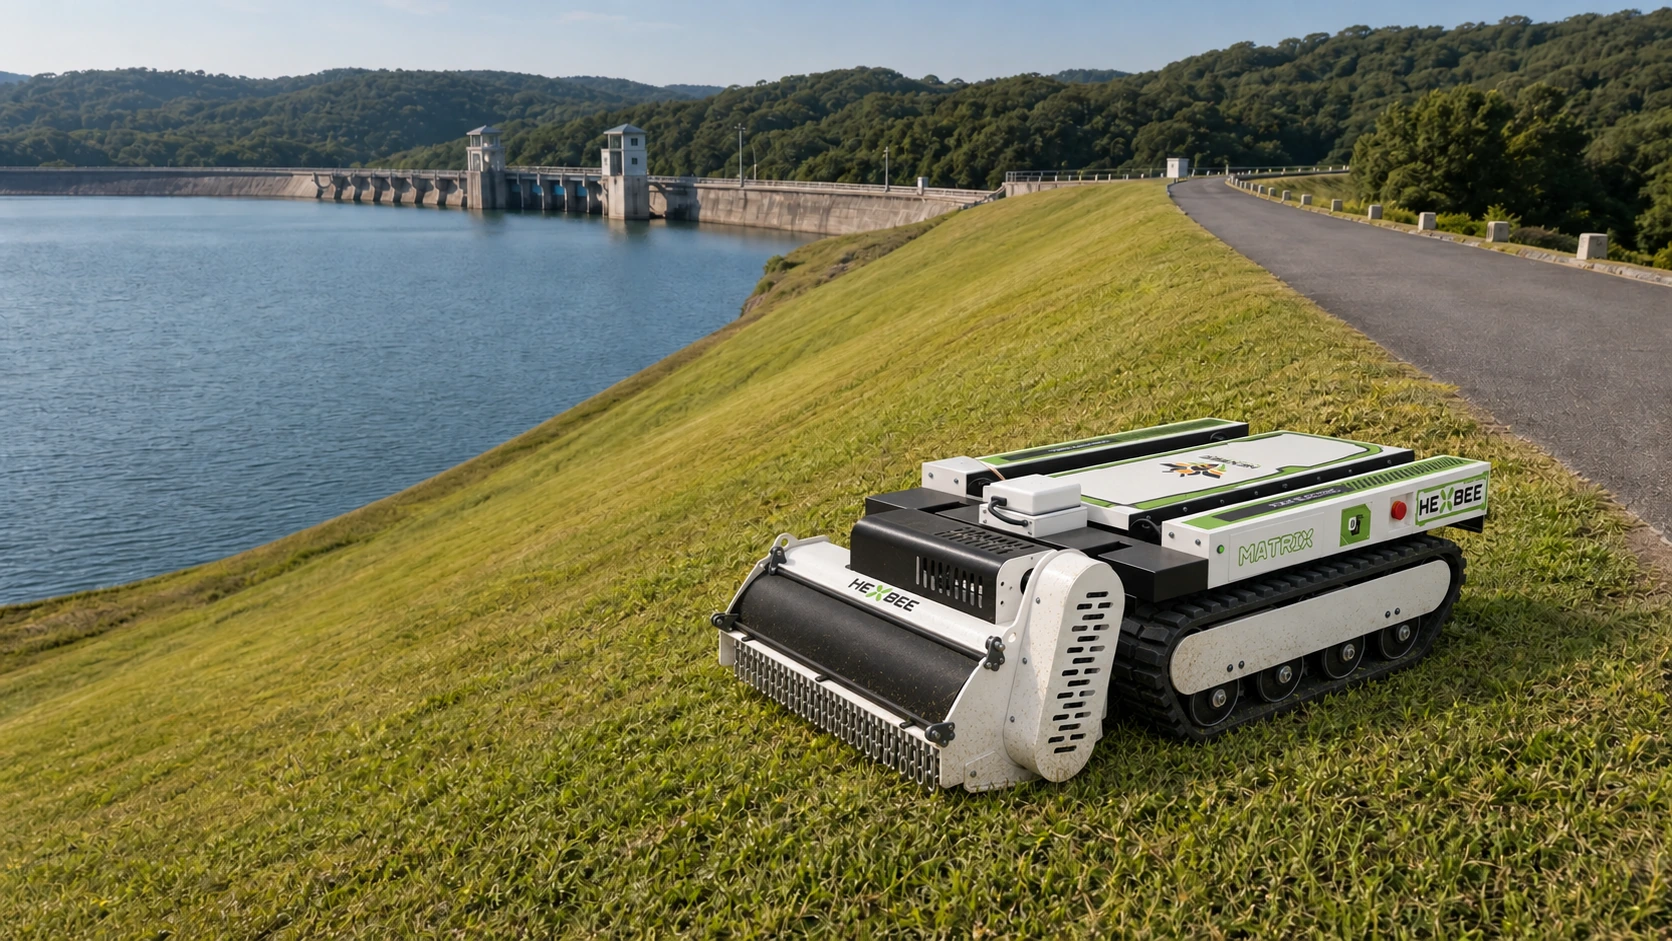
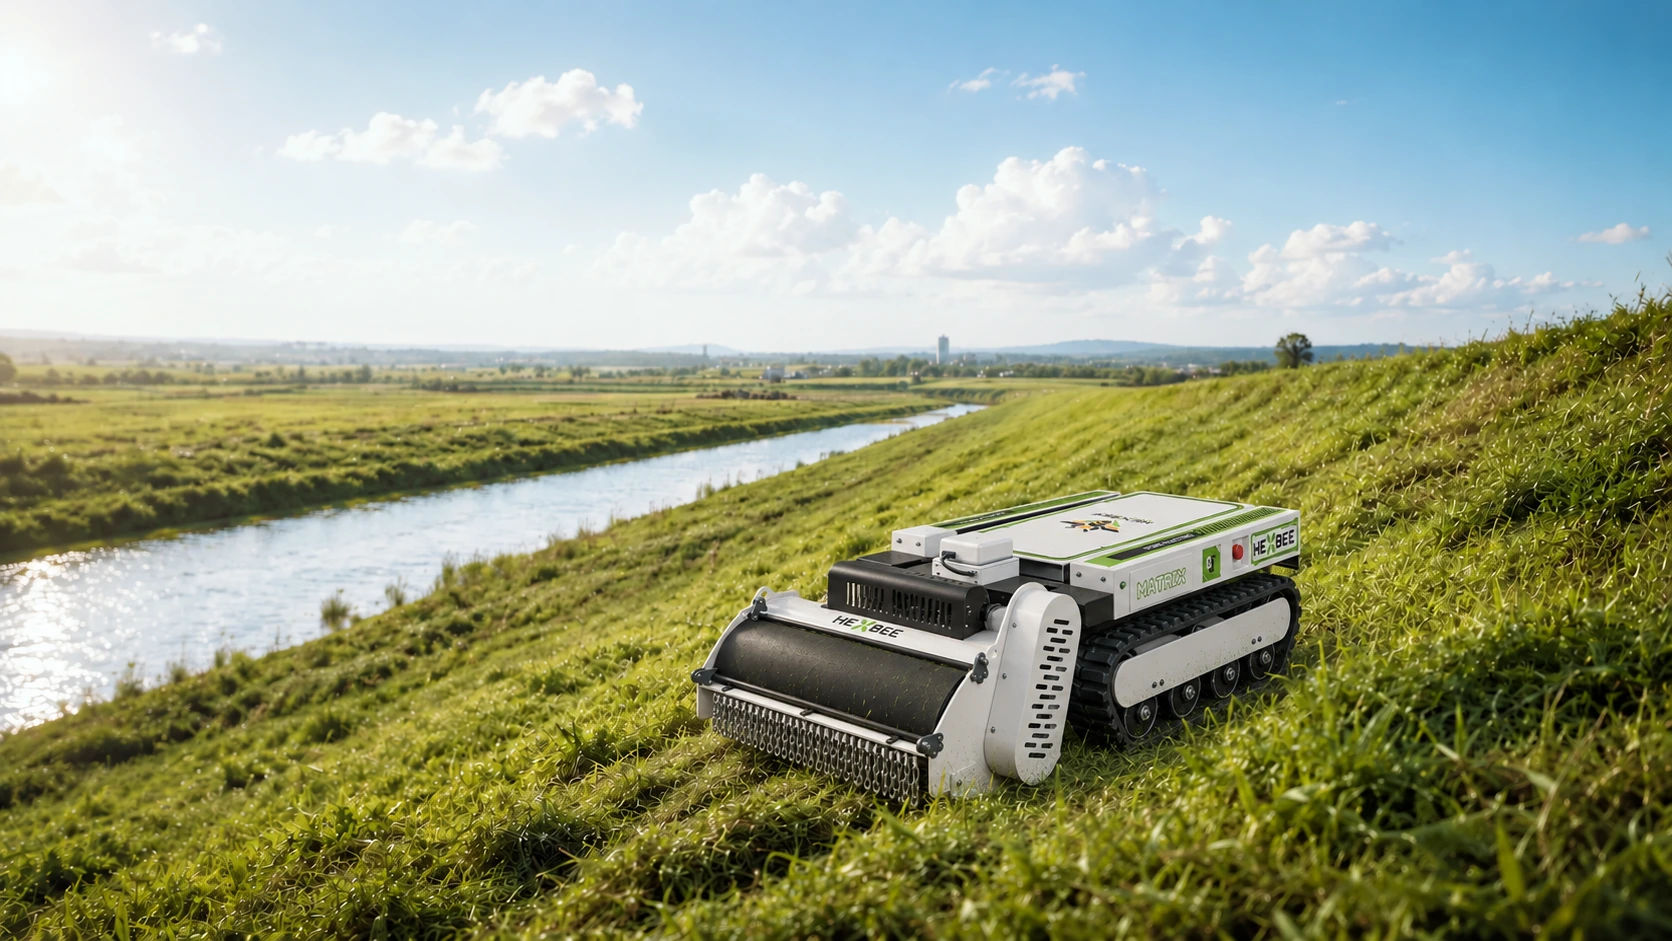
하천 제방, 저수지 제방 사면, 관개 수로 양측, 하천 가장자리 등에 적용합니다. 장비에 적합한 경사·지형 범위에서 식생을 정기적으로 관리하여 점검 통로와 수리 시설 주변의 접근성을 유지합니다.
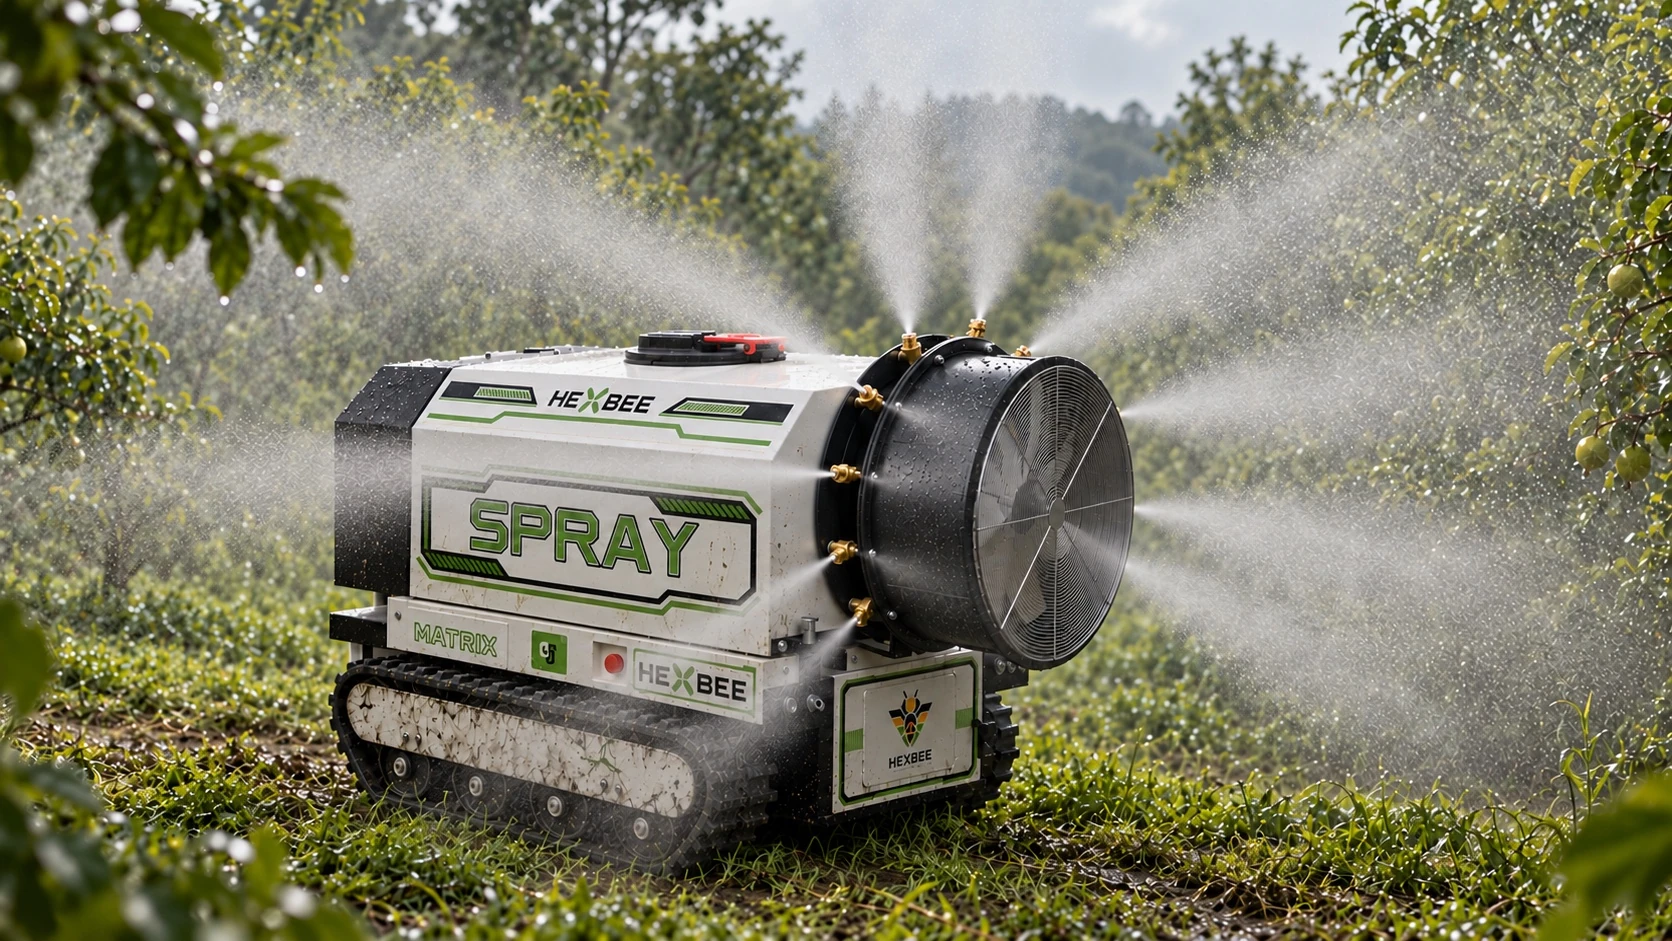
과수원 방제, 과수 열 사이 이동, 수관 분무에 필요한 작업을 수형과 열 간격, 현장 조건에 맞춰 계획합니다.
SPRAY 송풍식 분무 모듈은 노즐로 주변에 분무하고 팬으로 확산을 돕습니다. 편측 분무 거리는 7 m입니다. 작물 종류와 수형, 과수 열 간격에 맞춰 작업을 계획하고 작업자가 분무와 주행을 원격으로 조종합니다.
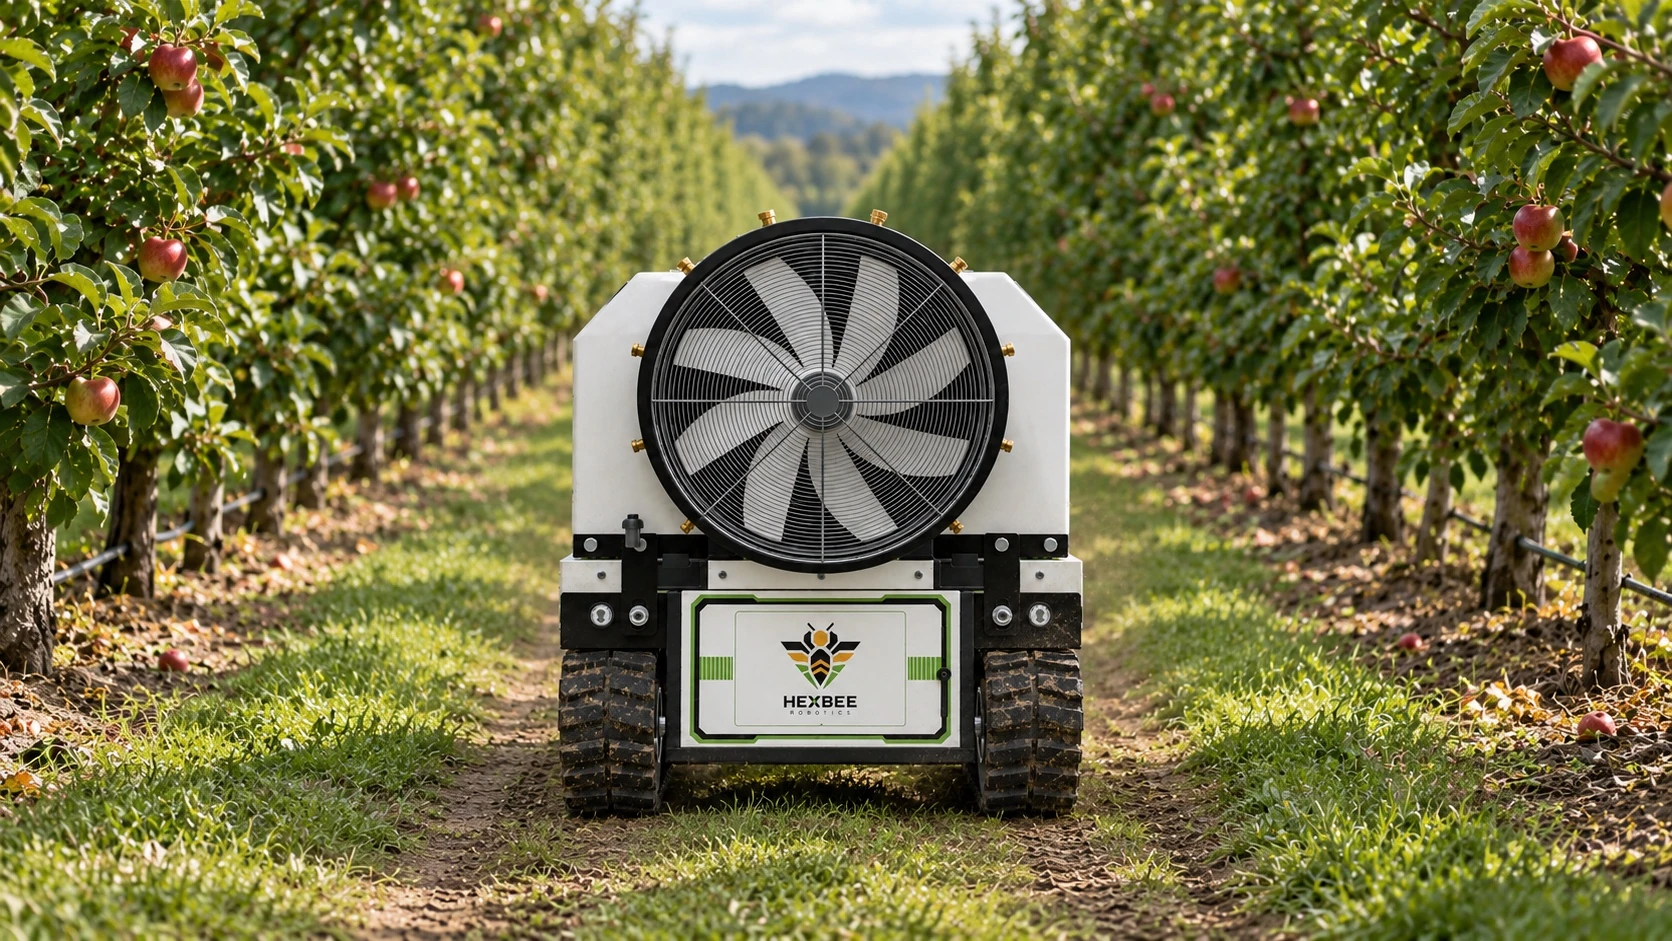
작업 전에 과수 열 사이의 폭과 수관 범위, 회전 공간을 확인합니다. 지면 상태에 맞춰 진입·진출 경로를 정하고 플랫폼과 분무 모듈이 통과할 수 있는지 살펴봅니다.
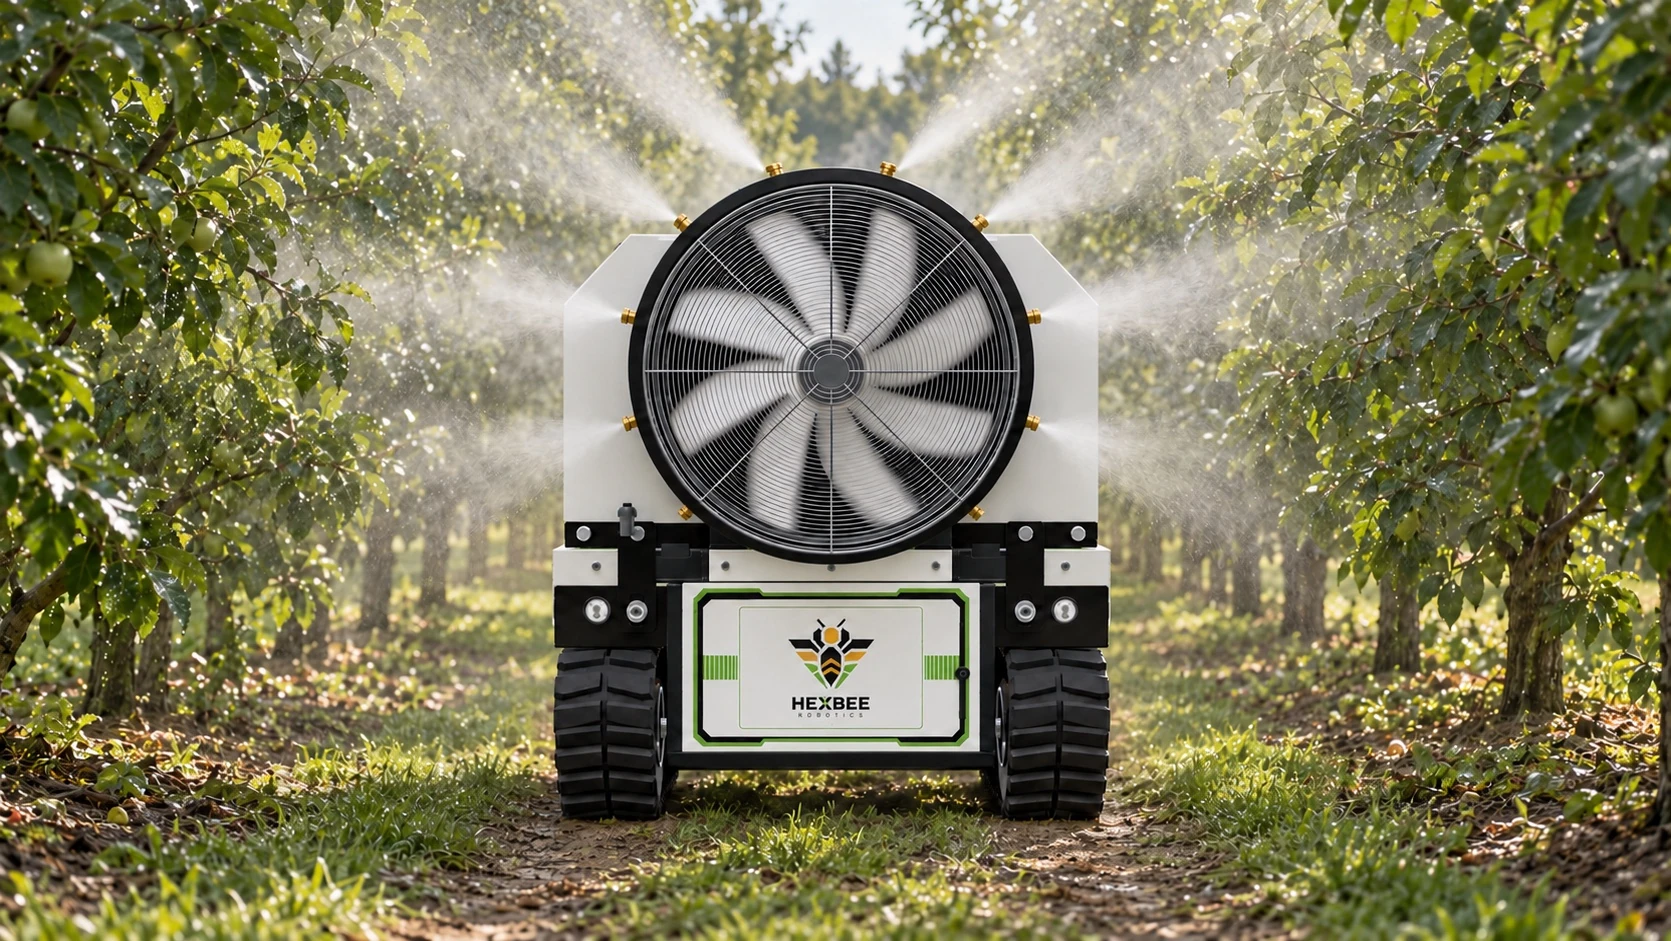
노즐이 둘레 방향으로 약액을 미세하게 분사하면 팬이 주변 가지와 잎으로 확산을 돕습니다. 편측 분무 거리는 7 m입니다. 수관 높이, 가지와 잎이 무성한 정도, 현장의 바람 조건에 맞춰 작업 위치와 경로를 정합니다.
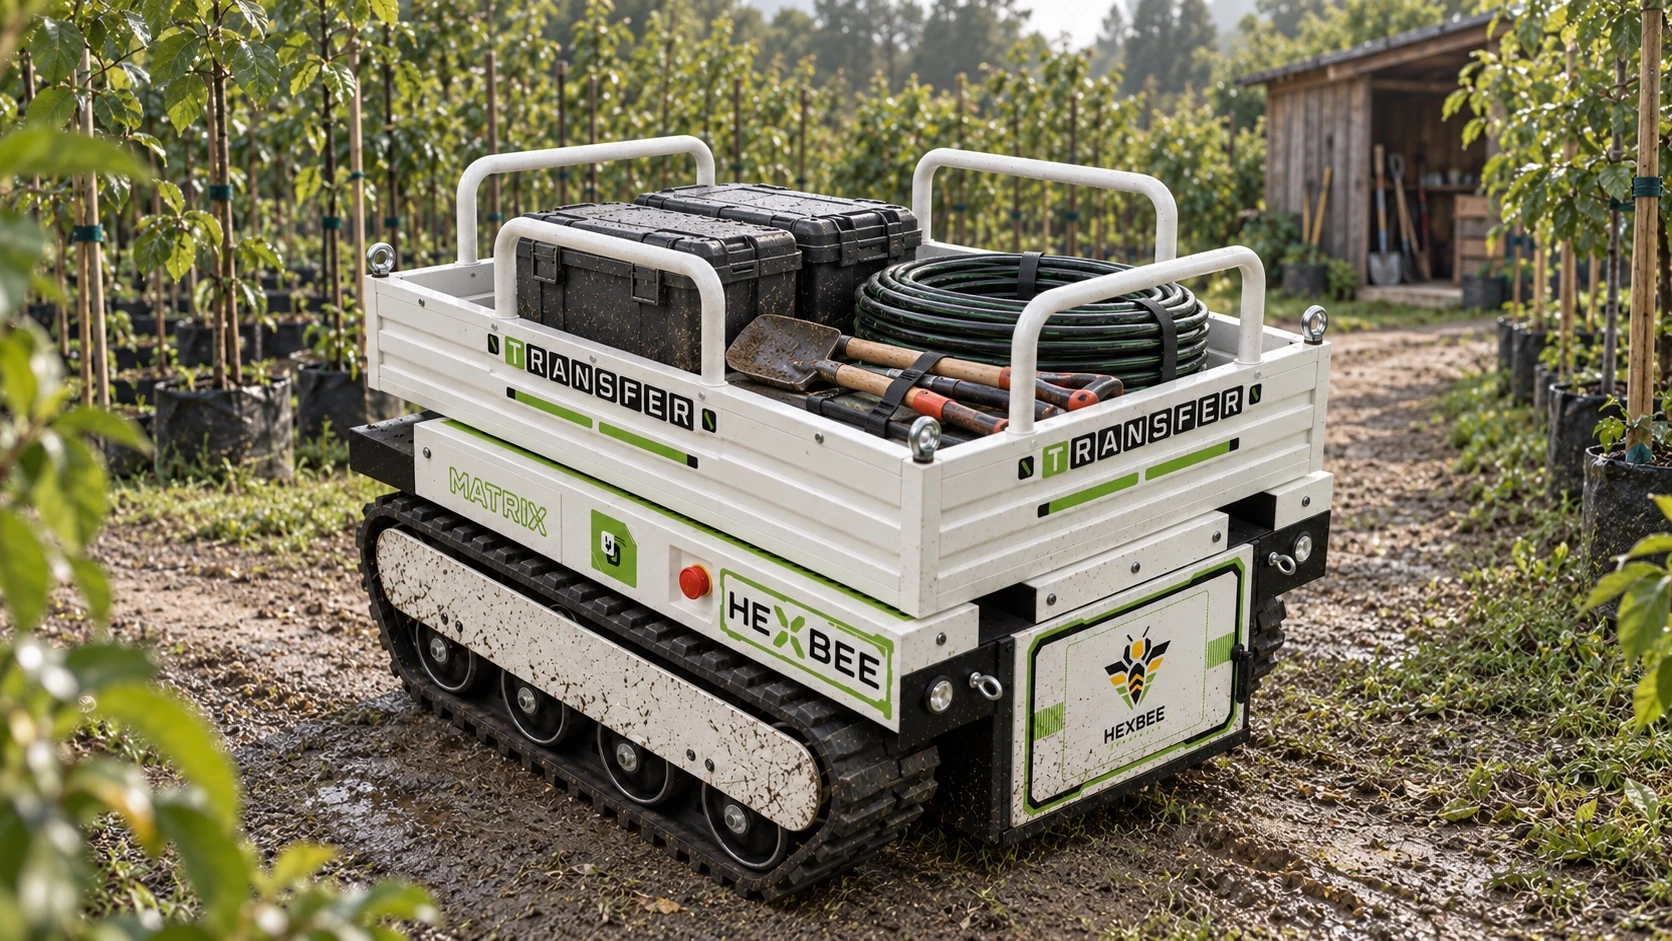
농자재와 공구, 수확물을 운반할 수 있도록 적재량과 통로, 상하차 위치를 고려해 작업장 내 운반을 계획합니다.
TRANSFER 적재함으로 농자재 등을 구내 보관 장소에서 농지나 과수원 작업 지점까지 운반합니다. 정격 적재량, 화물 크기, 통로 조건에 맞춰 적재와 운반을 계획합니다.
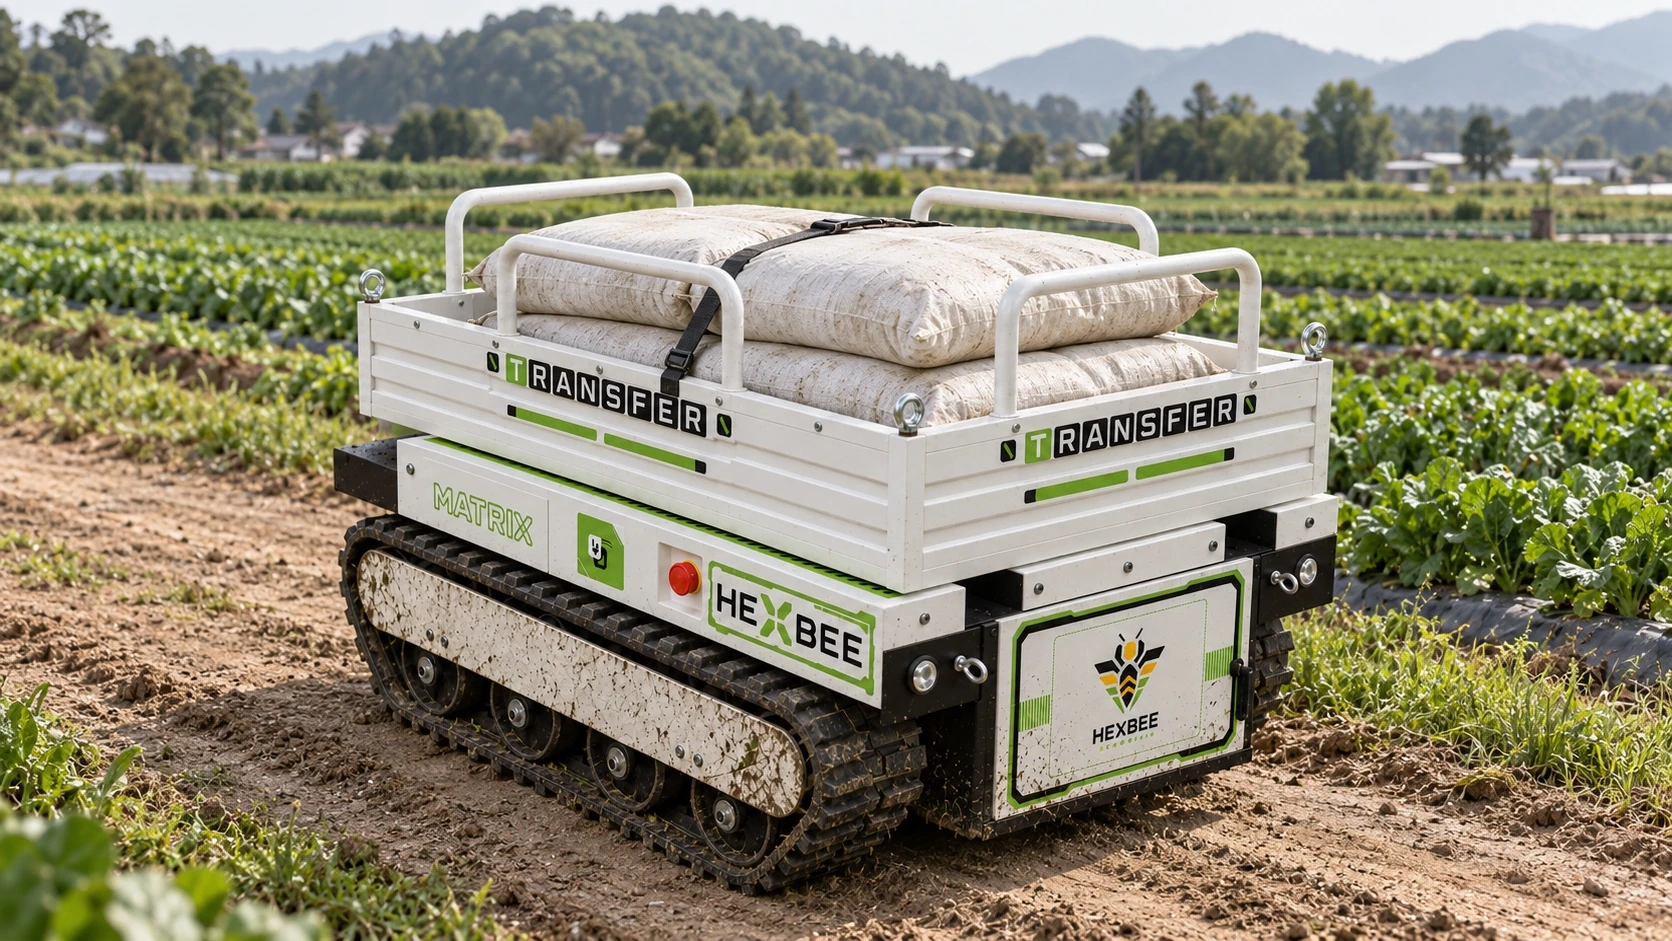
농지와 시설 안에서 공구와 작업 자재를 운반합니다. 화물 크기와 상하차 위치에 맞춰 경로를 정해 여러 작업 지점을 오가는 운반 작업을 돕습니다.
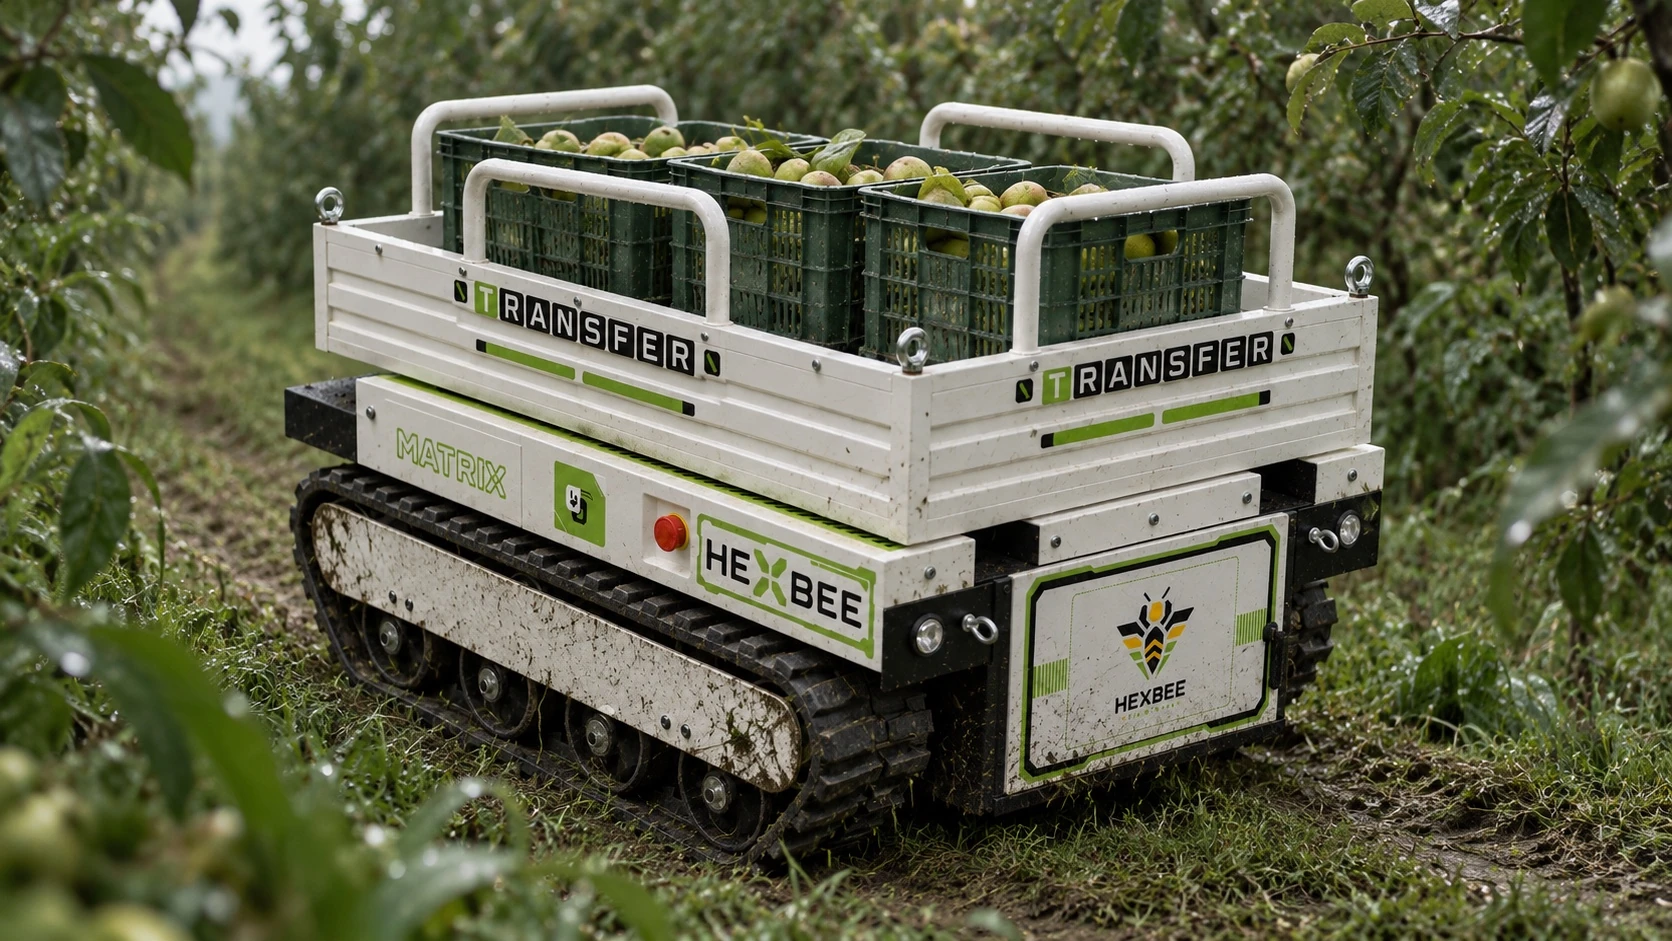
수확한 과실을 작업 구역에서 구내 집하·상하차 지점으로 운반합니다. 수확 지점의 분포, 적재량, 도로 조건을 고려해 왕복 경로를 정하고 수확과 후속 운송을 연결합니다.
예초·분무·운반 작업을 먼저 정한 뒤 지형, 통로, 작물, 적재 조건을 기록하여 장비 구성의 근거로 삼습니다.
저속에서도 안정적인 플랫폼과 작업자가 제어를 넘겨받을 수 있는 방식으로, 시연의 화려함보다 실제 작업을 제대로 마치는 데 집중합니다.
이동 경로와 장비 상태, 이상 발생, 유지관리 이력을 기록하여 다음 작업을 준비하고 고객과 결과를 검토하는 데 활용합니다.
예초·방제·운반 계획에 따라 모듈을 빠르게 교체하여, 농작업 일정에 맞게 장비를 활용합니다.
현재 가장 필요한 예초·분무·운반 작업부터 시작해 적합한 모듈과 현장 운용 범위를 확인합니다.
경로, 작업 시간, 수동 제어 전환 지점 및 이상 지점을 기록하여 향후 개선의 근거로 남깁니다.
여러 현장과 장비, 작업자를 관리할 때 작업 기록을 활용해 소통과 조율에 드는 부담을 줄입니다.
작업마다 필요한 모듈이 다릅니다. 작업 면적, 작물과 열 간격, 운반 하중, 통로 조건을 알려주시면 현장에 맞는 예초·분무·운반 구성을 제안합니다.