農業生産
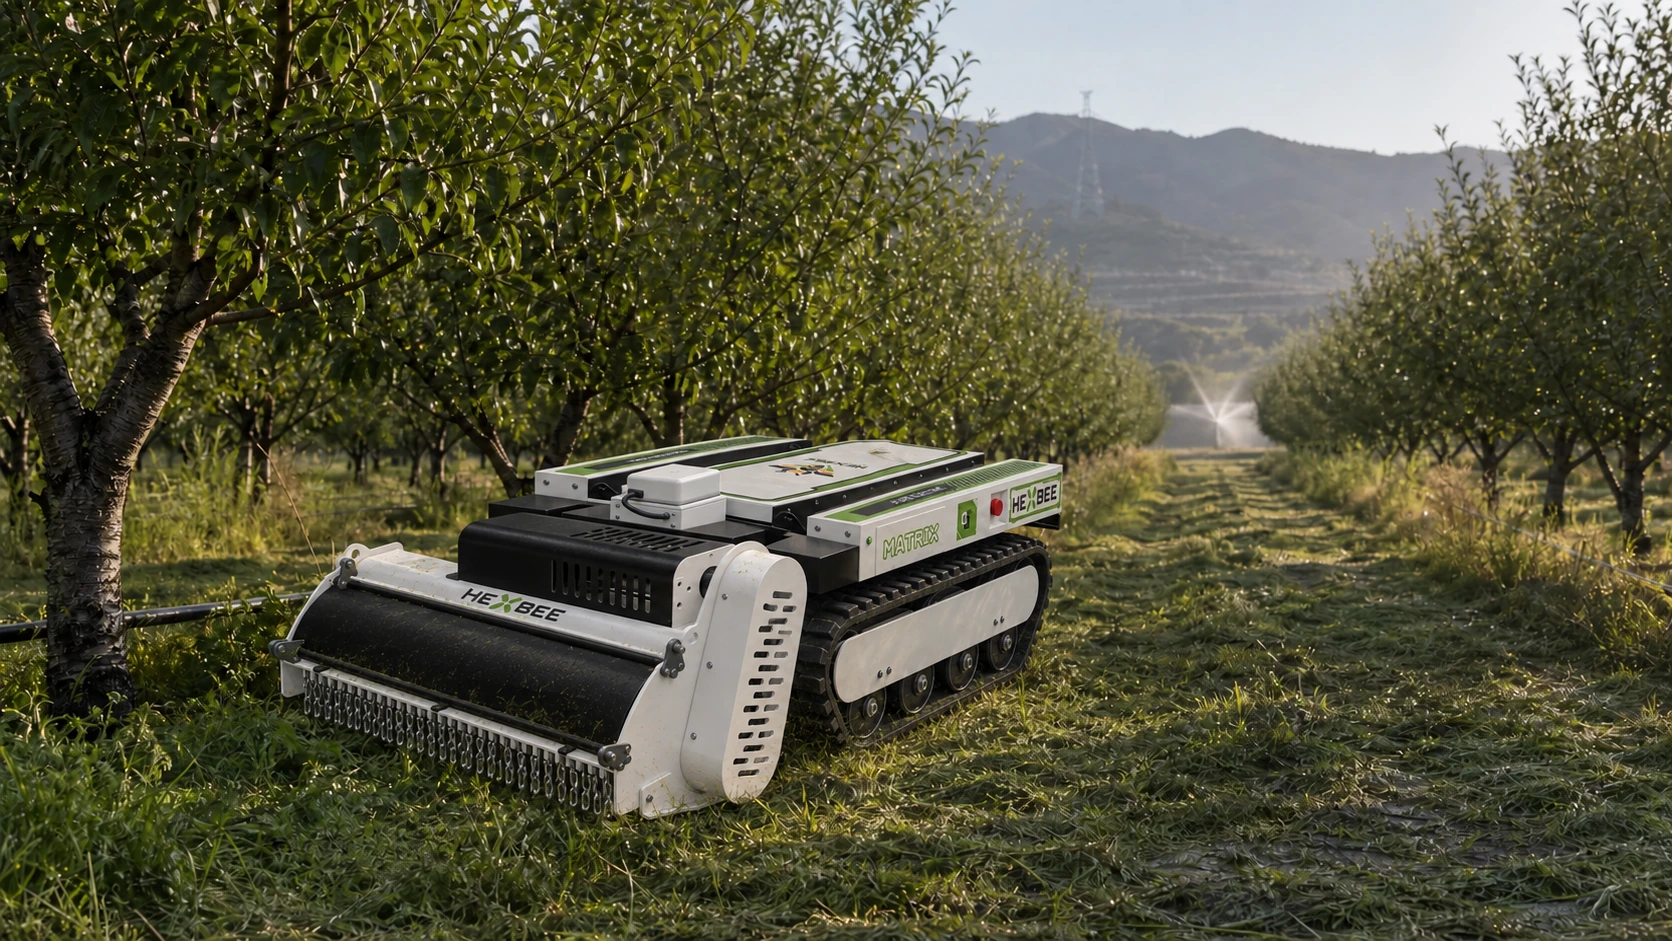
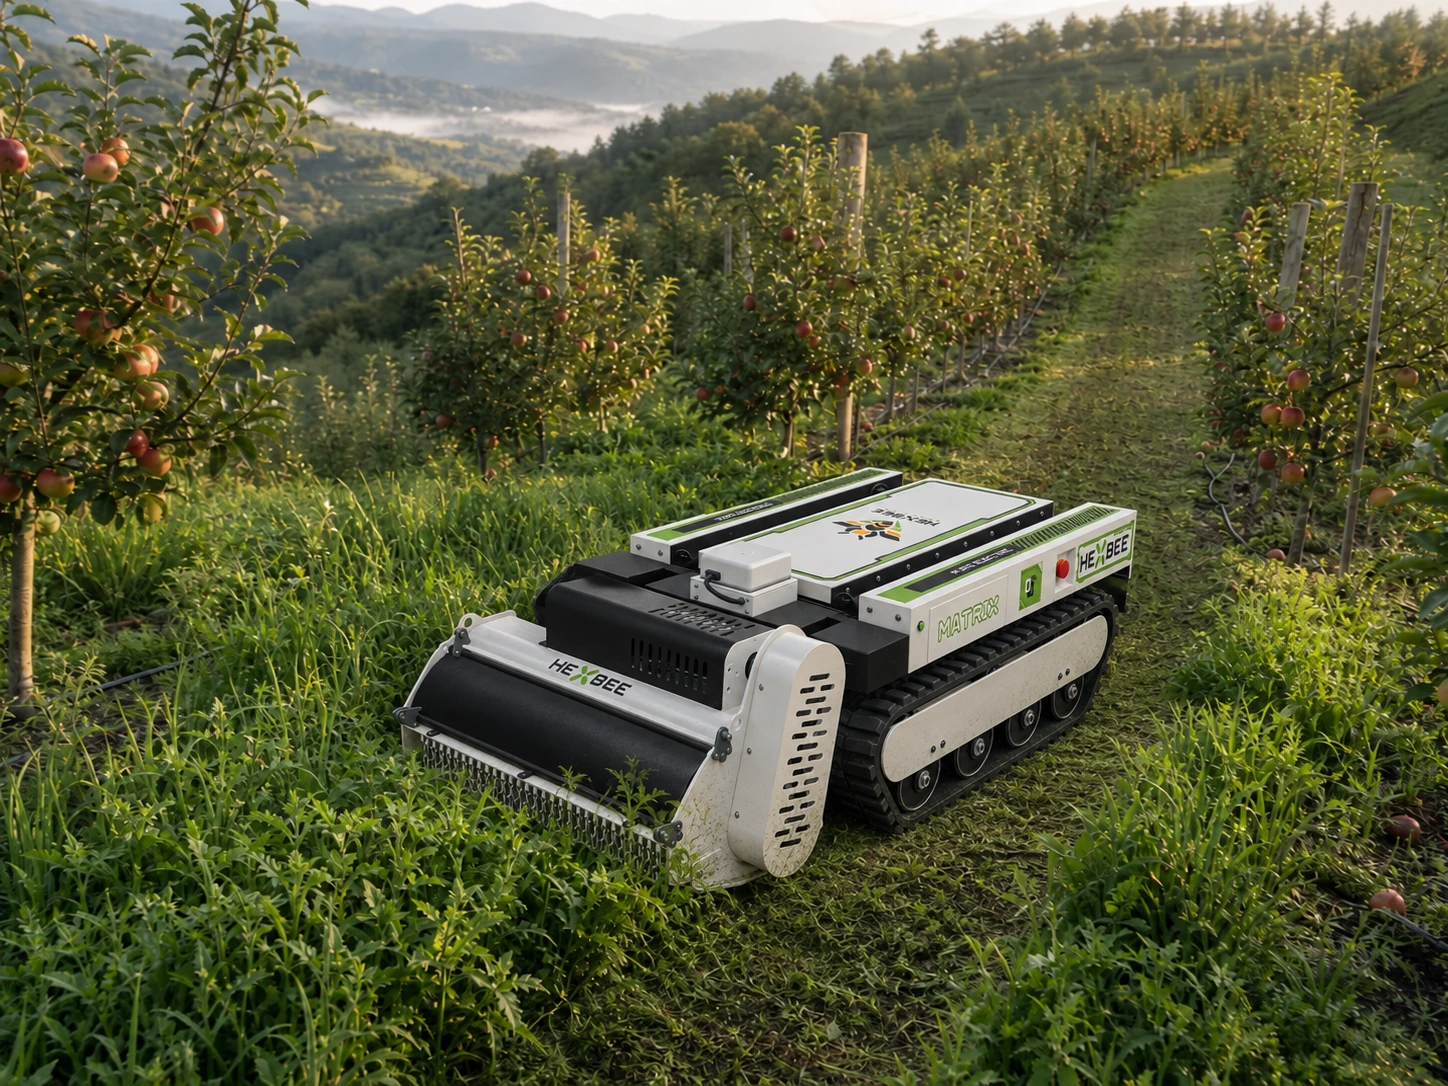
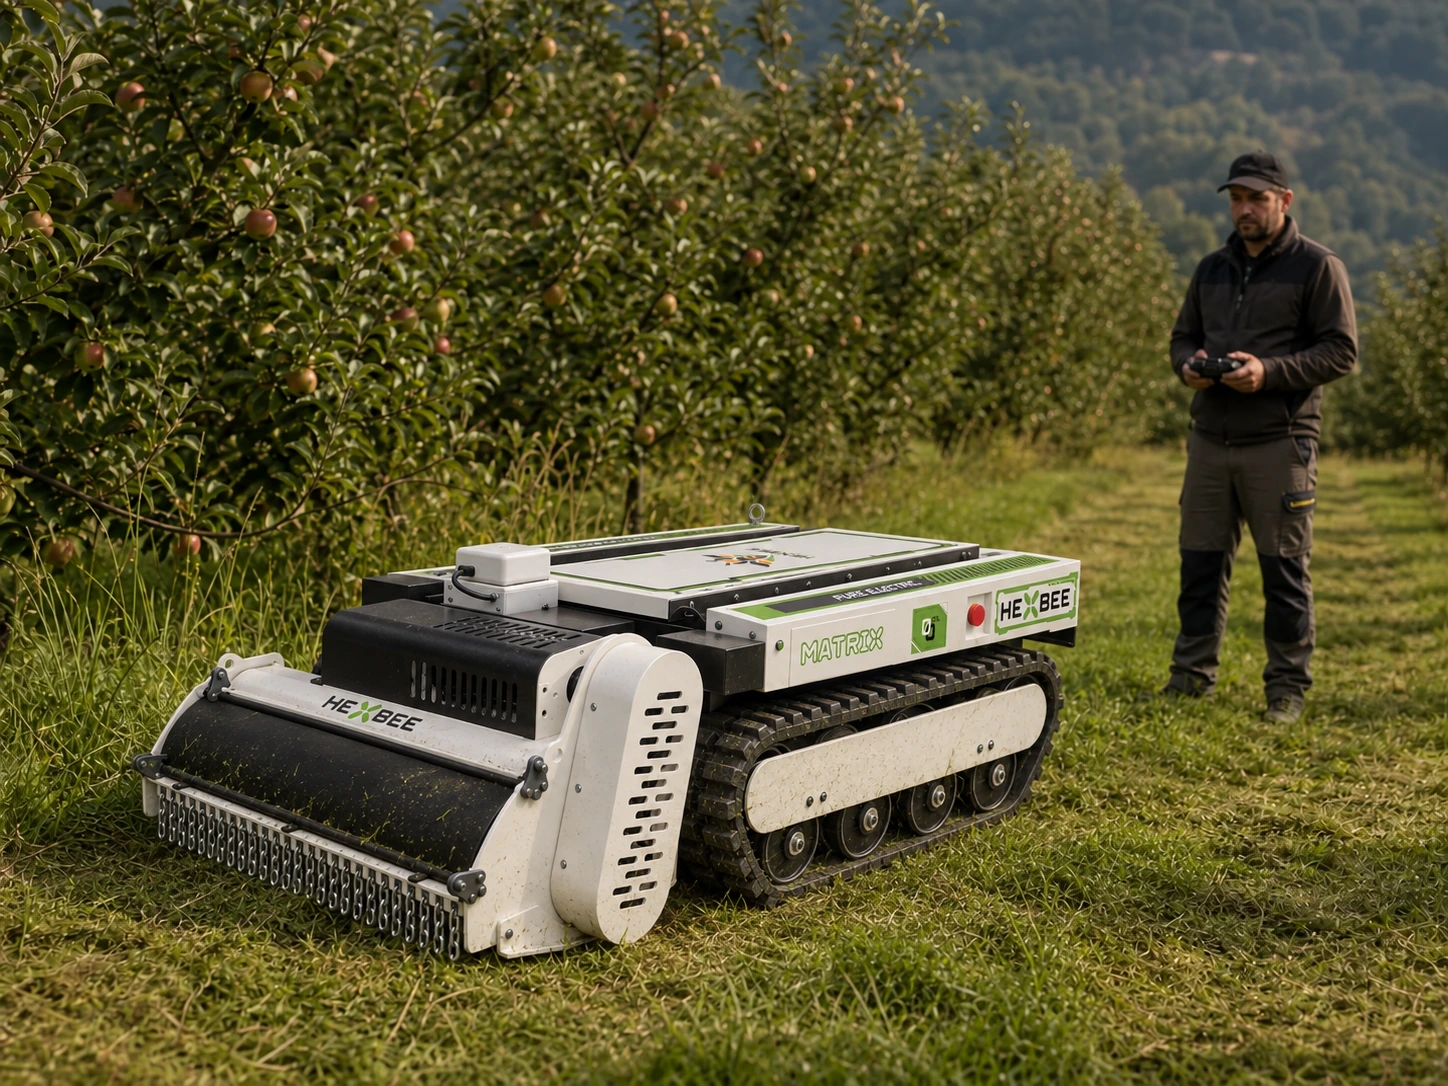
大規模農場、果樹園、茶園、苗圃、牧場などで、圃場・列間・場内通路の日常的な雑草管理に対応。繰り返しの手作業を減らし、広域管理の効率を高めます。
導入前のご相談、ご購入後のサポート、ご意見・ご要望をお送りいただけます。内容に応じて担当チームが対応します。
对应团队会尽快查看并按你留下的联系方式回复。
地域担当の営業を WeCom(企業微信)で直接追加し、製品、実証プロジェクト、実演日程についてご相談いただけます。
主役は技術ではなく、農業と生産者です。AI とロボットが重労働、危険な作業、繰り返し作業を担い、技術の進歩を生産者が実感できる価値へつなげます。
MATRIX クローラー式プラットフォームをベースに、圃場条件と作業目標に合うモジュールを組み合わせます。
農業生産から大規模インフラの維持管理まで。地形、植生、管理要件に合わせ、効率的で安定したロボットによる草刈りプランを提供します。
大規模農場、果樹園、茶園、苗圃、牧場などで、圃場・列間・場内通路の日常的な雑草管理に対応。繰り返しの手作業を減らし、広域管理の効率を高めます。
太陽光発電所、風力発電所、変電所などで、広範囲かつ定期的な植生管理をロボット化。巡回・管理の負担を軽減し、設備周辺の清潔さと保守性を保ちます。
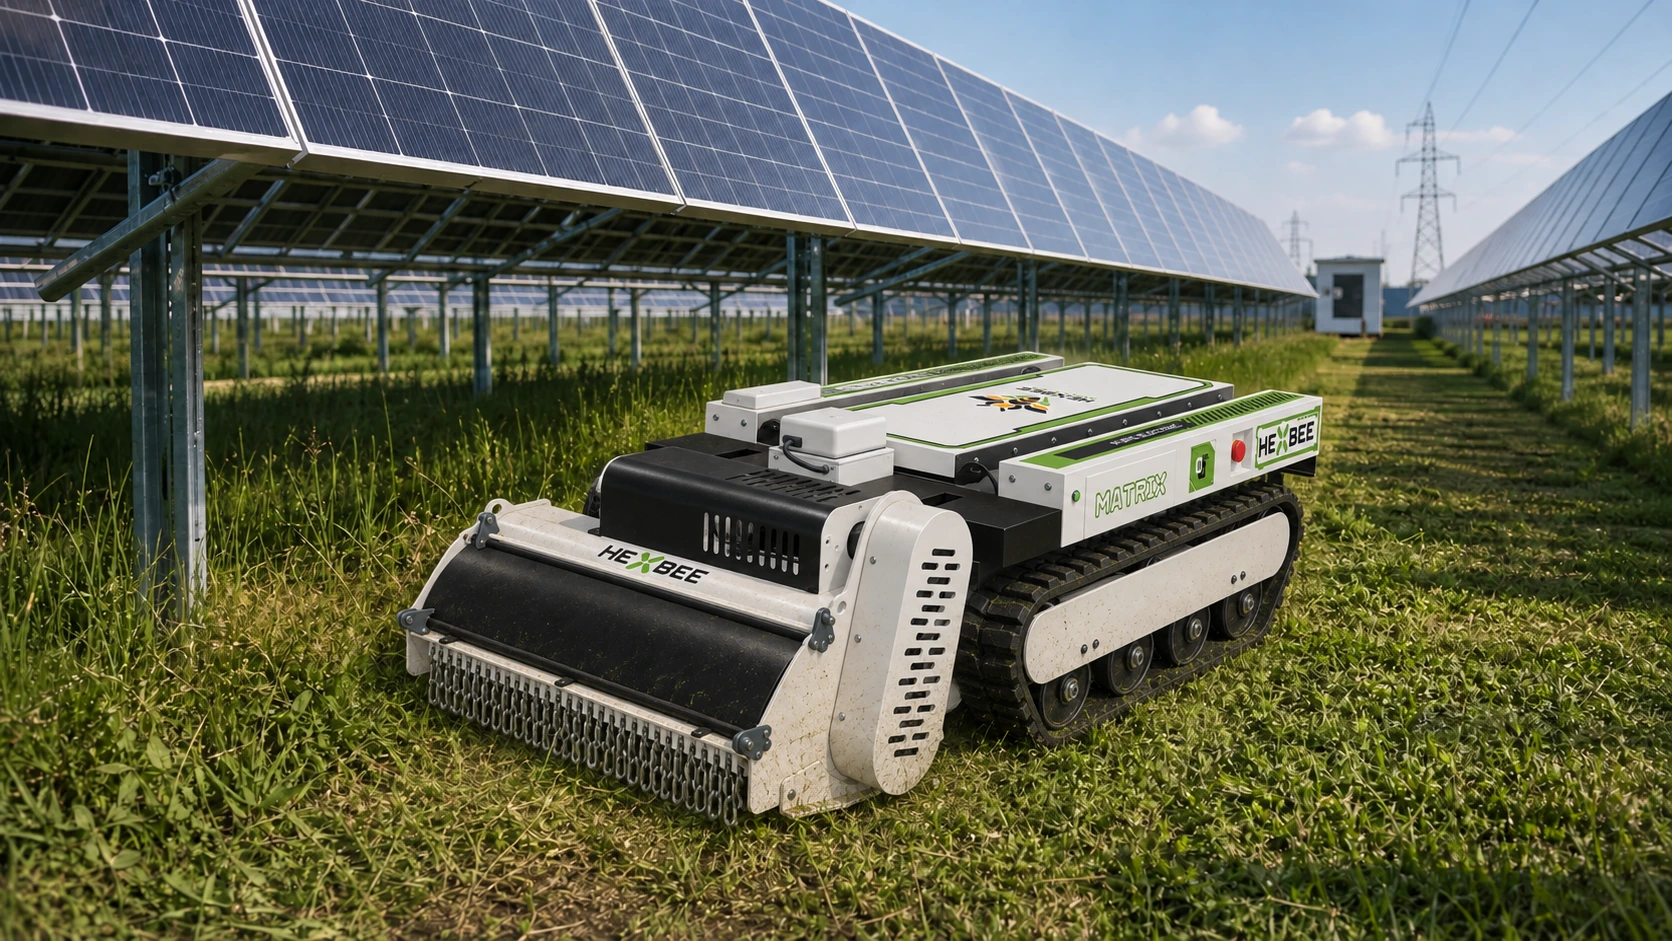
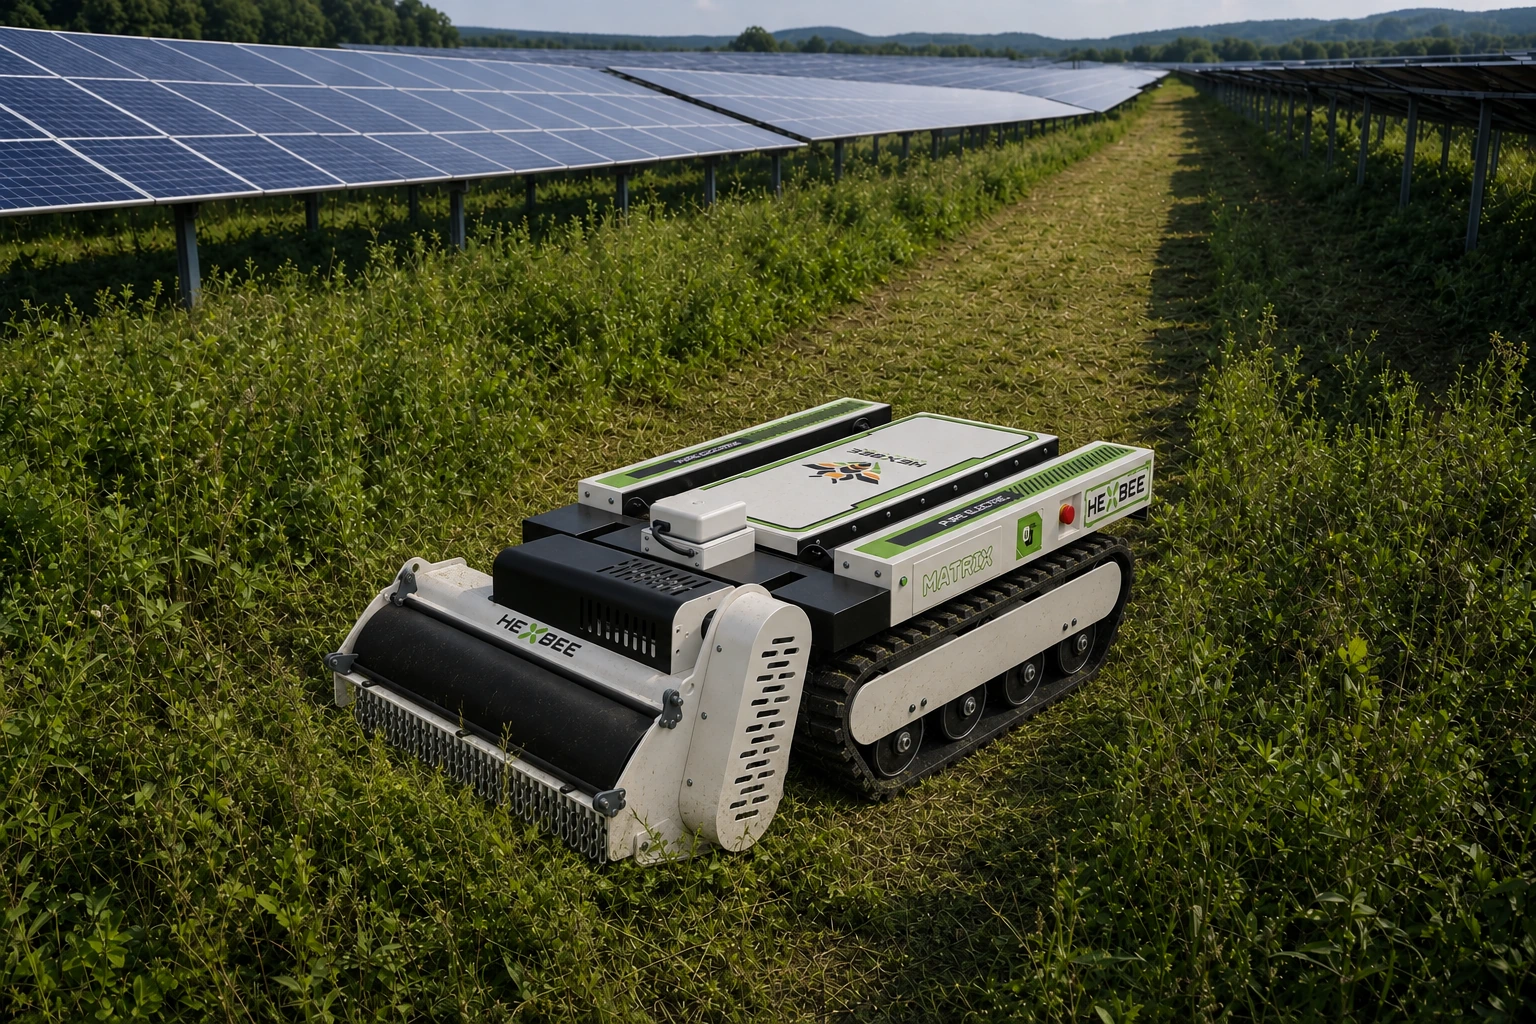
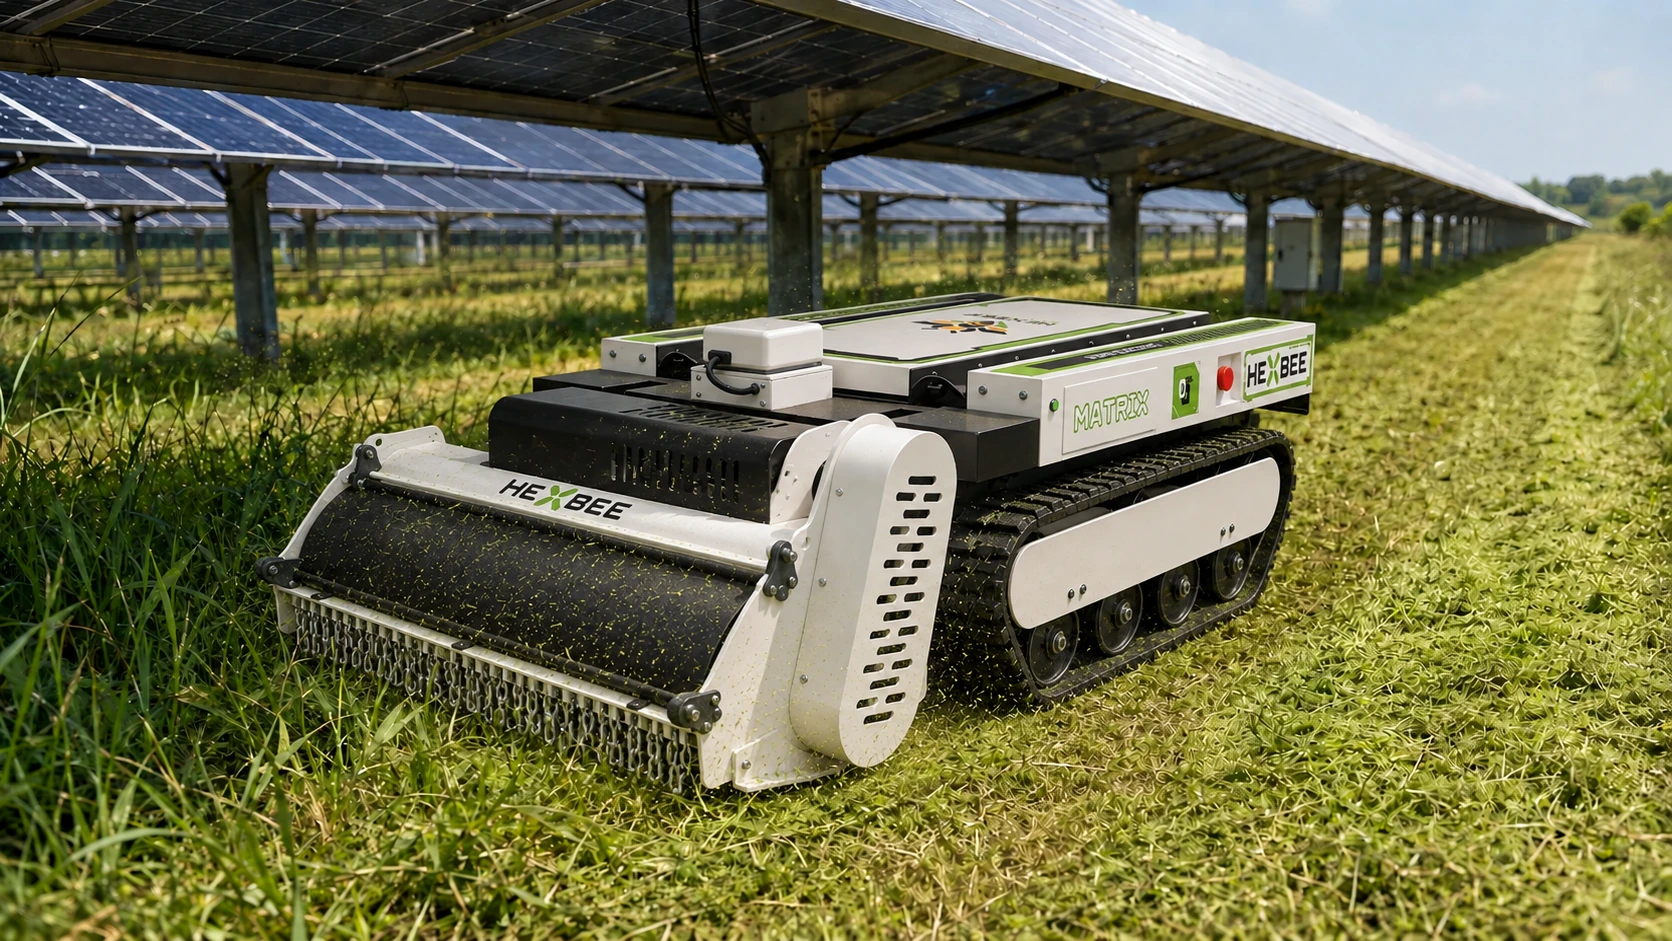
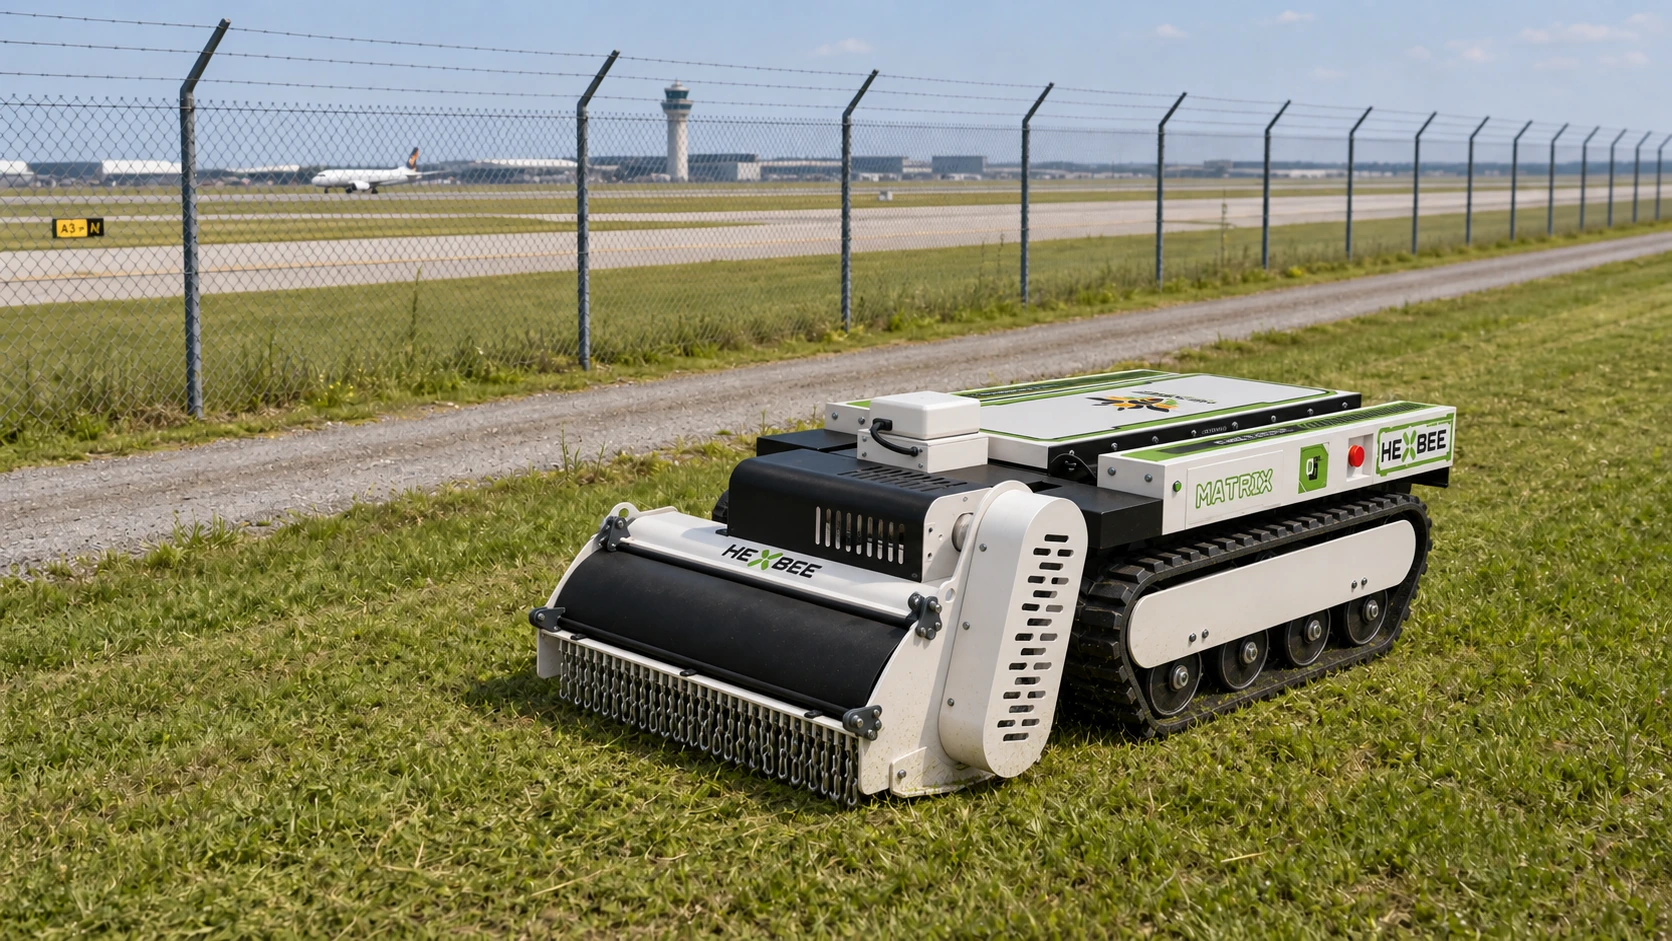
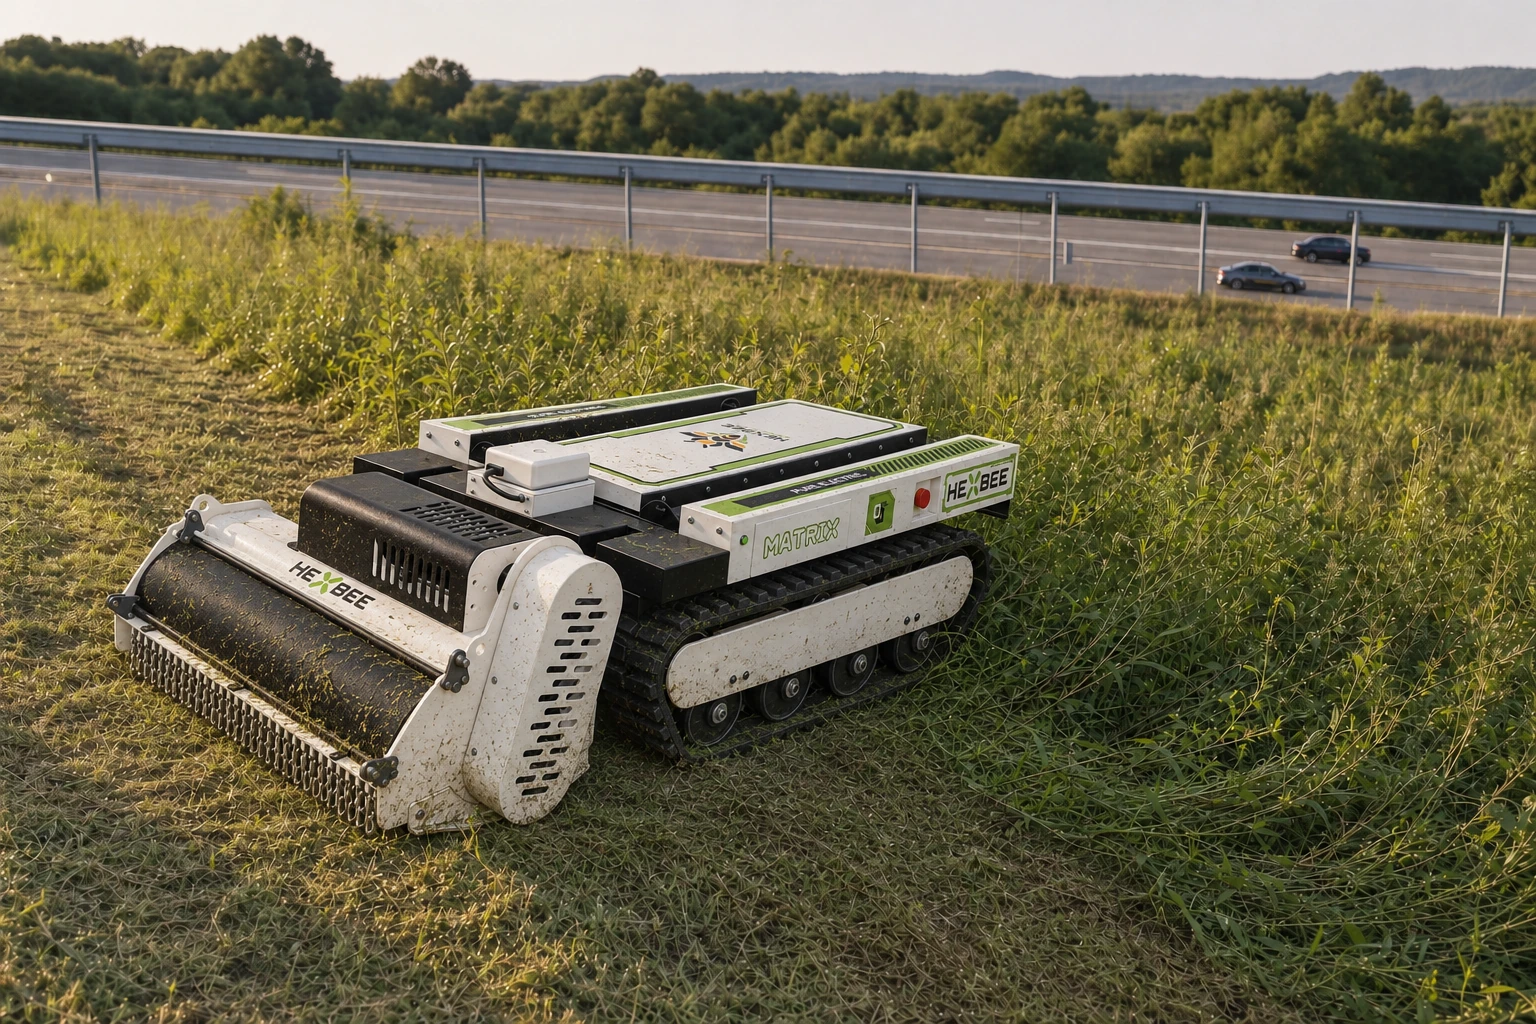
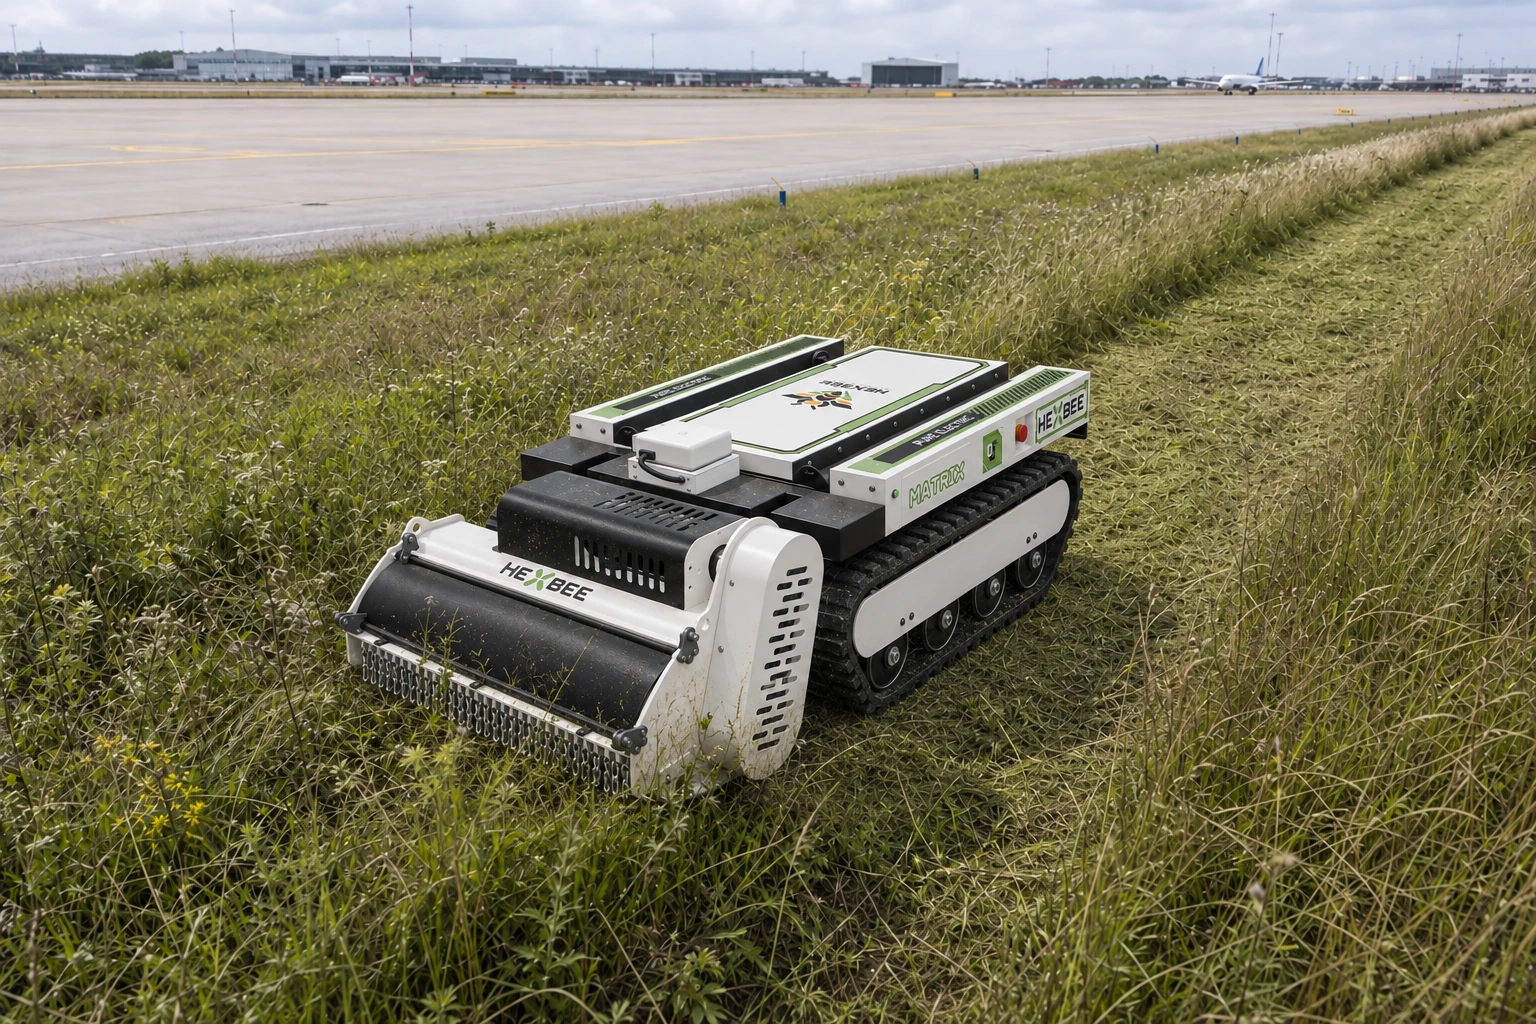
空港の外周・敷地、道路法面、鉄道沿線、物流施設などに対応。長距離・広範囲・比較的閉鎖された区域で安定した草刈りを行い、複雑な作業区域への人の立ち入りを減らします。
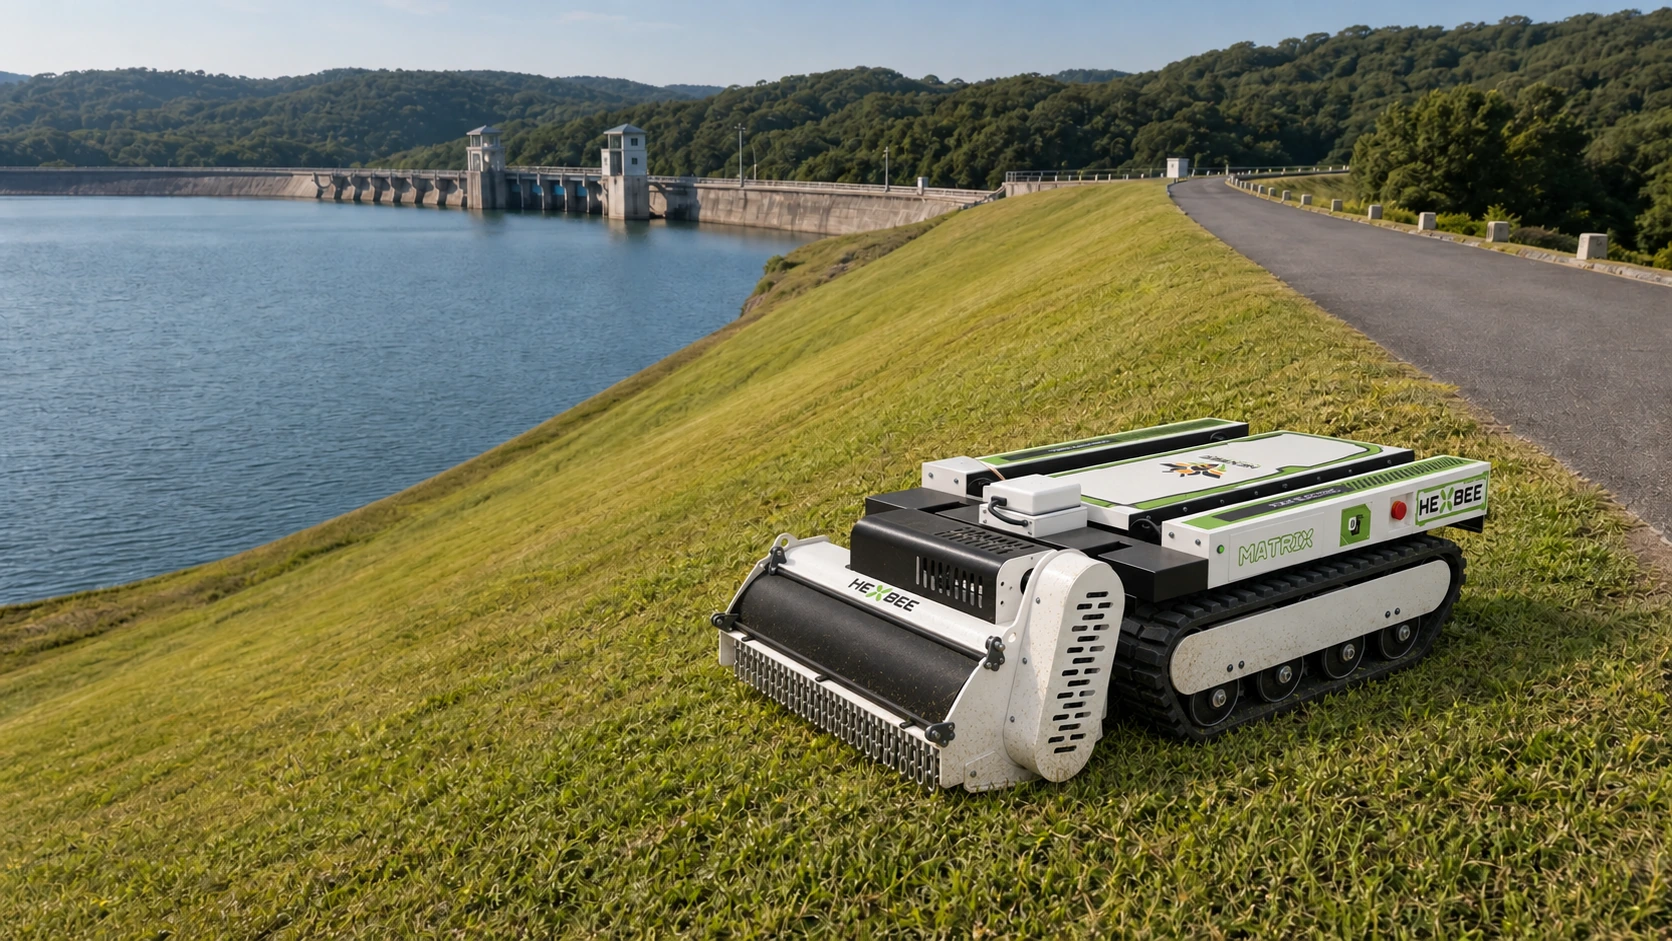
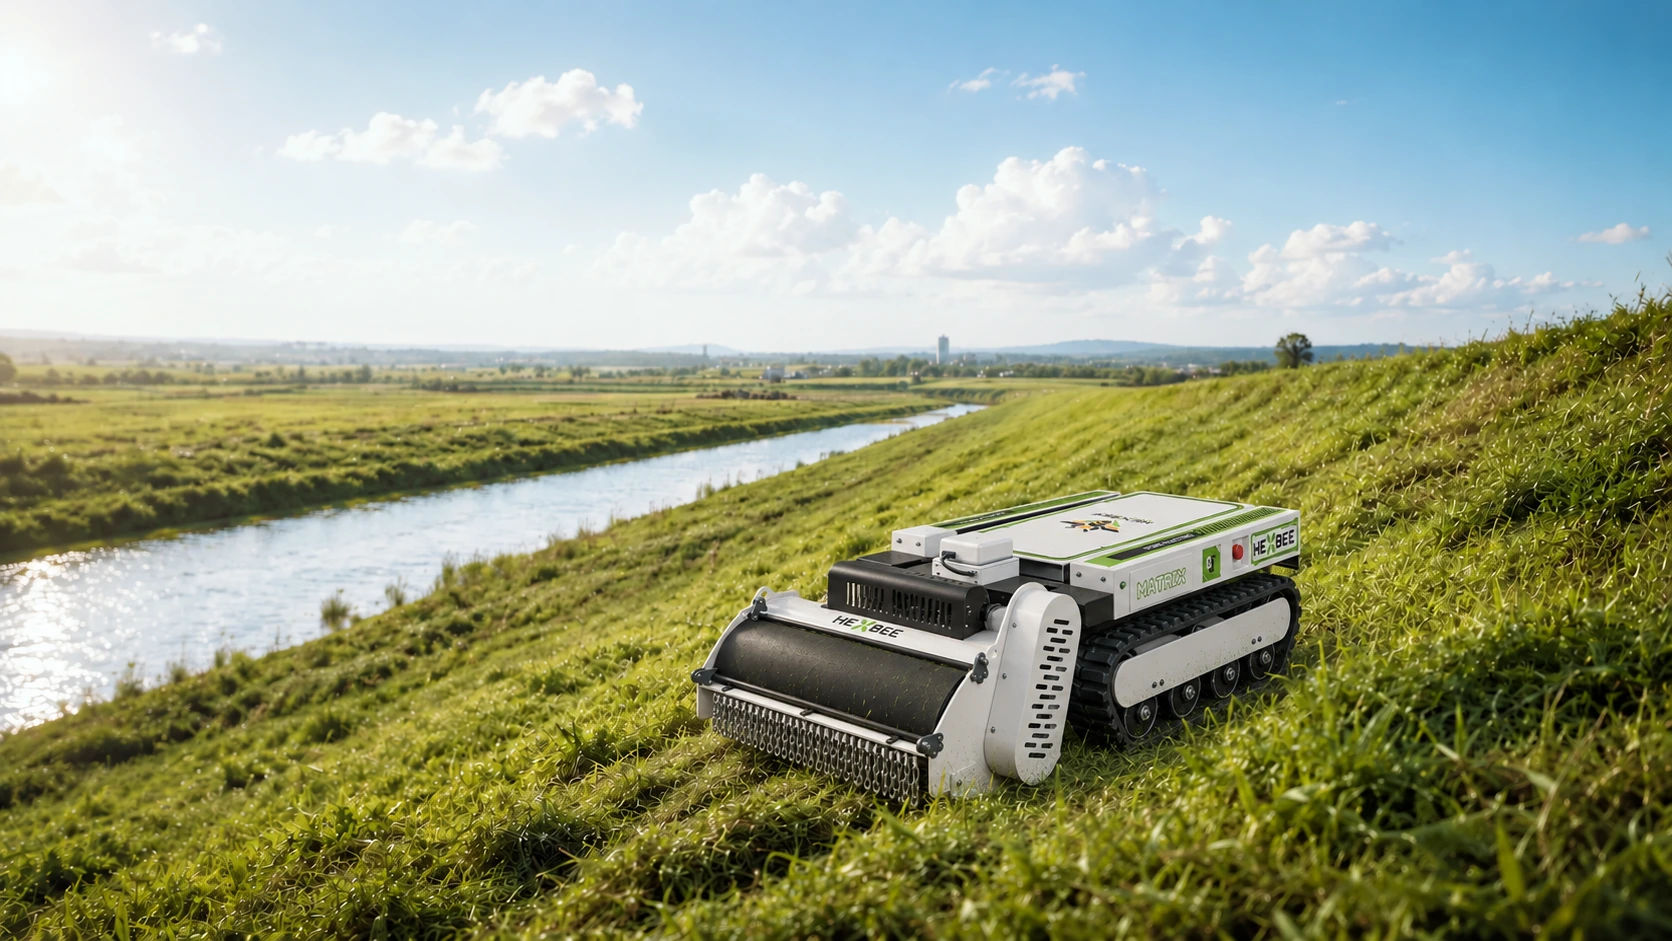
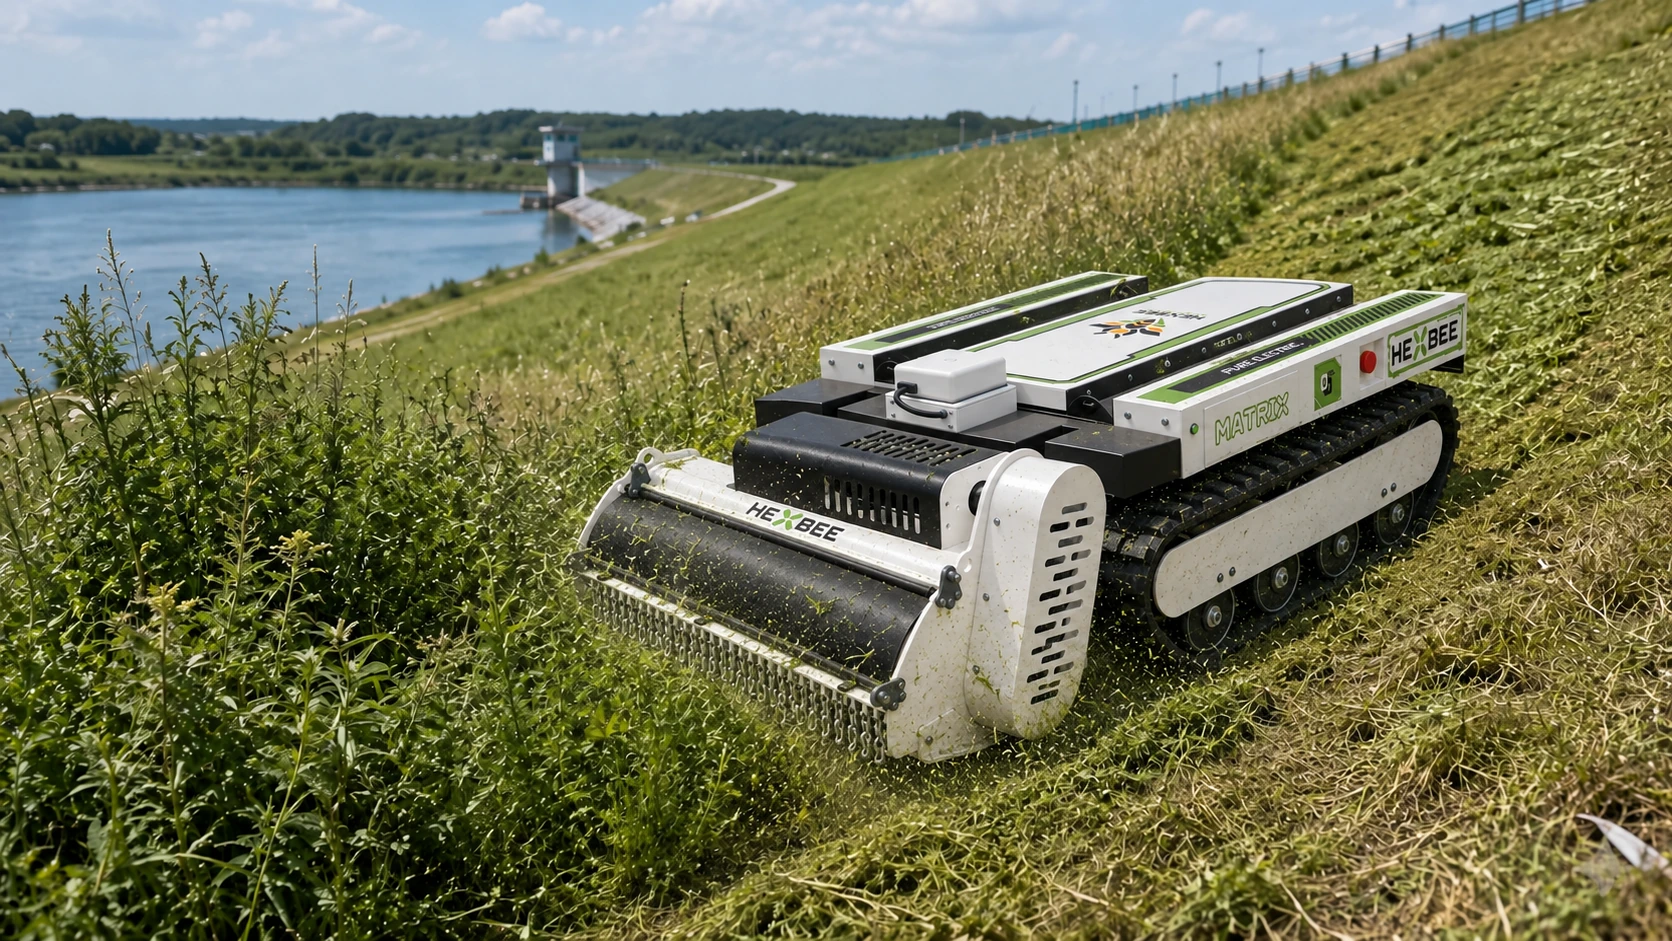
河川堤防、貯水池の堤体法面、用水路の両岸、河岸などに対応。機体に適合する傾斜・地形の範囲で定期的な植生管理を行い、点検通路と水利施設周辺へのアクセスを確保します。
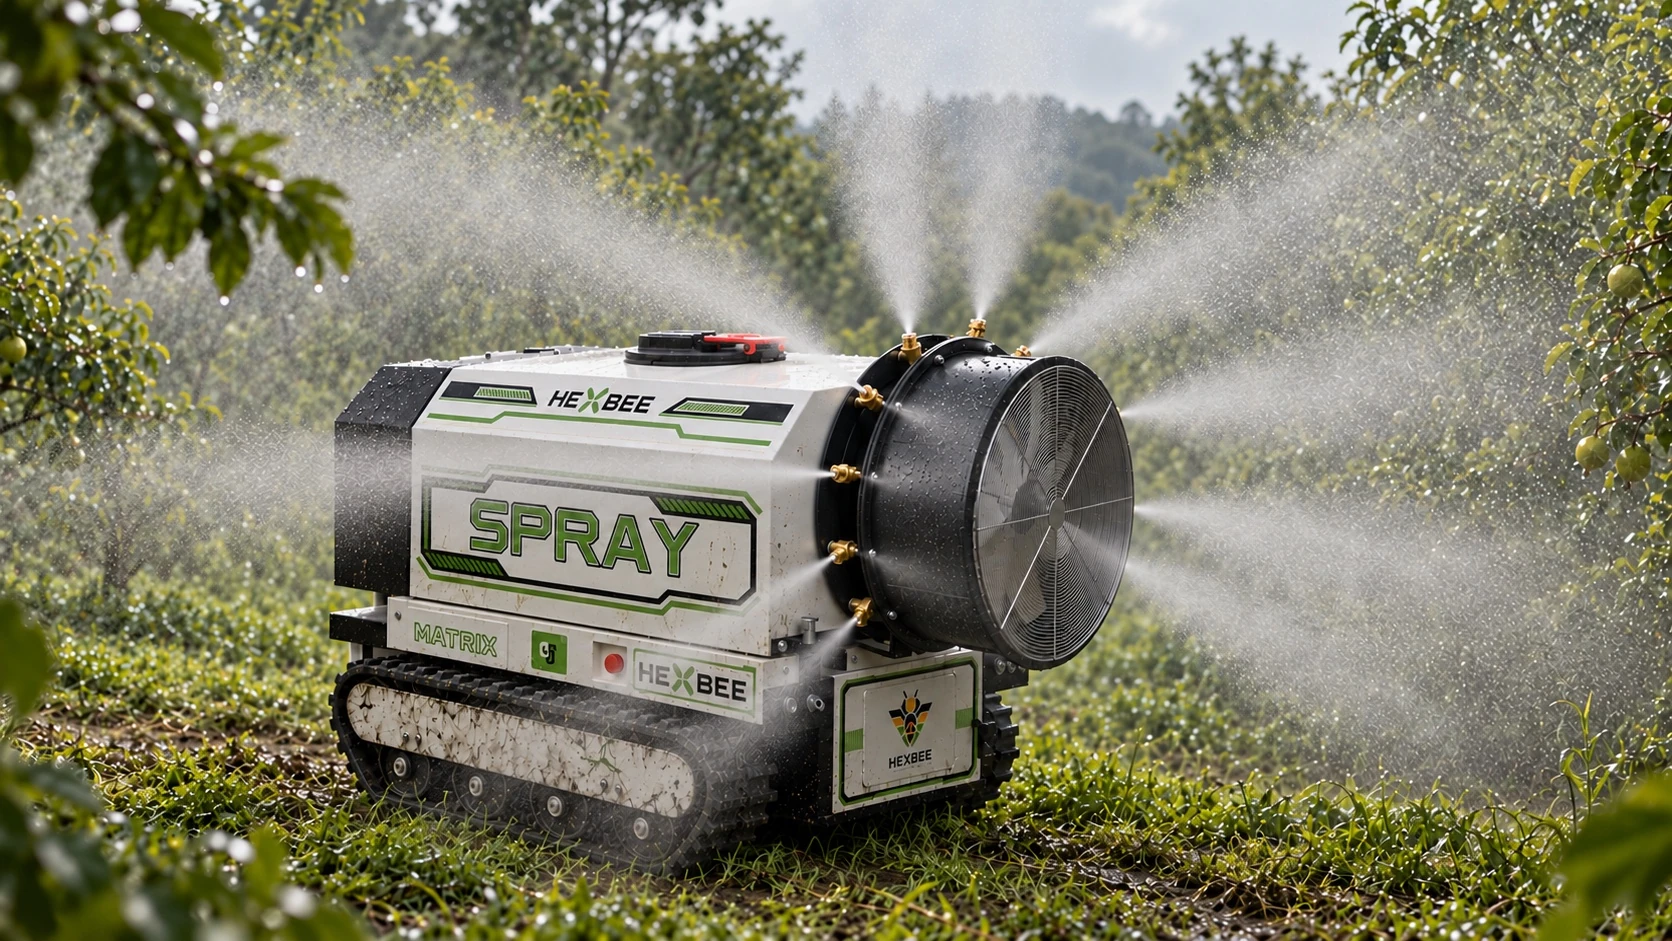
果樹園の防除、列間通行、樹冠への散布を、樹形・列間隔・現場条件に合わせて計画します。
SPRAY 送風式散布モジュールは、ノズルから周囲へ噴霧し、ファンで拡散を補助します。片側の散布距離は 7 m。作物、樹形、列間隔に合わせて計画し、作業者が散布と走行を遠隔操作します。
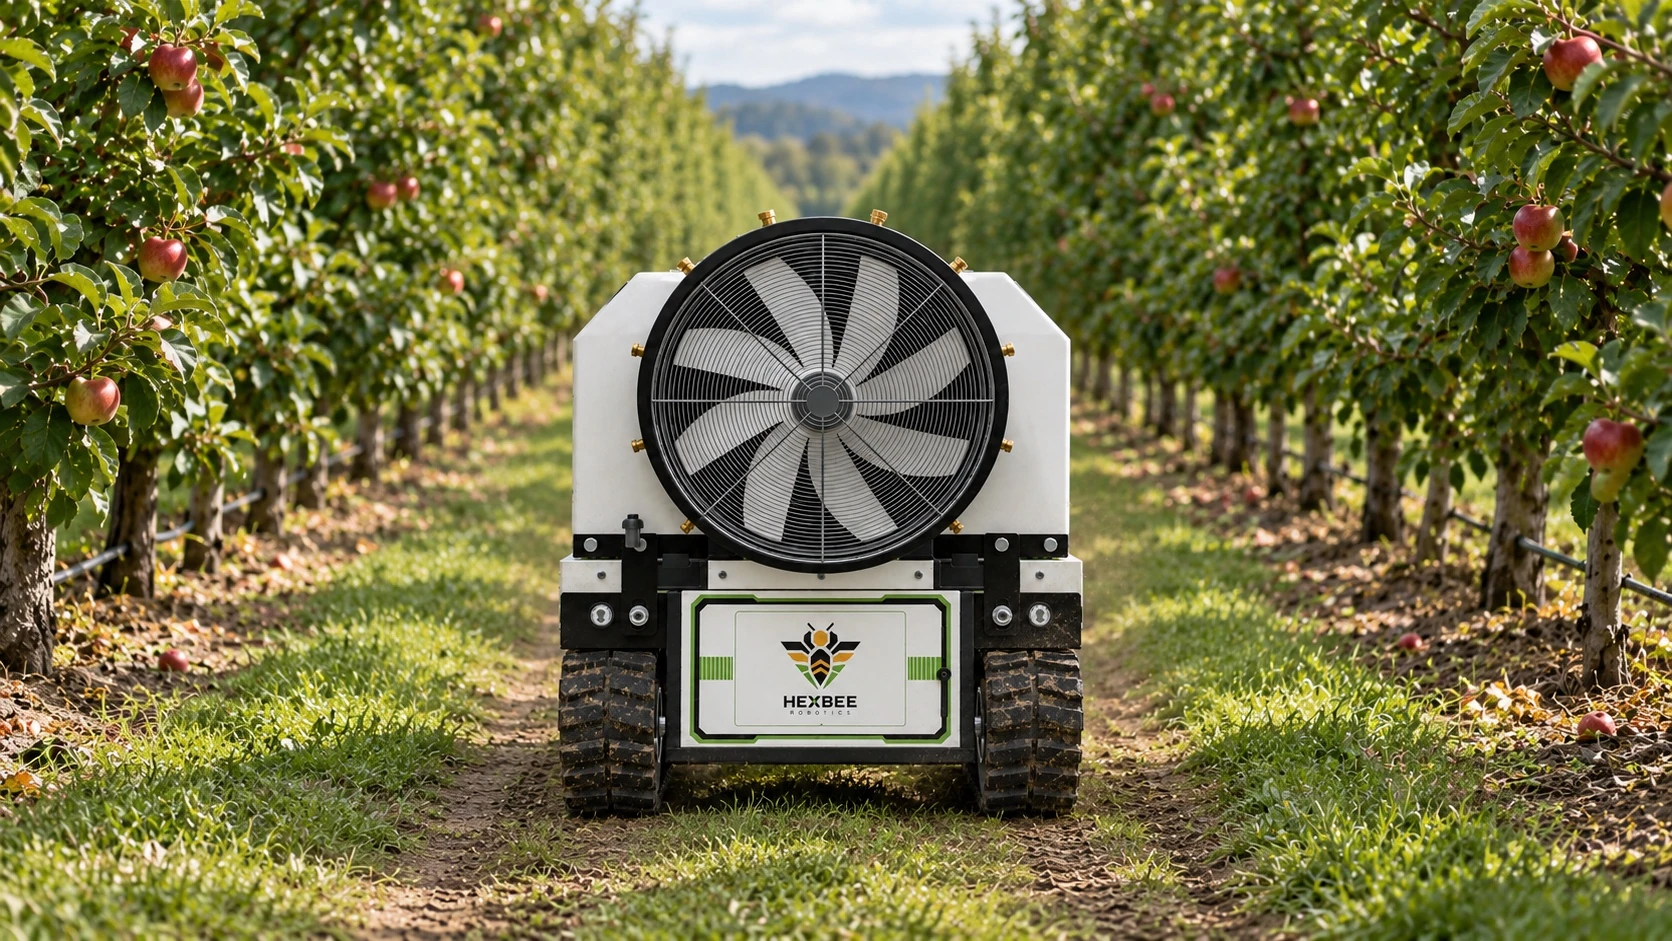
作業前に列間幅、樹冠の張り出し、旋回スペースを確認。地面の条件に合わせて進入・退出ルートを決め、プラットフォームと散布モジュールの通行条件を確かめます。
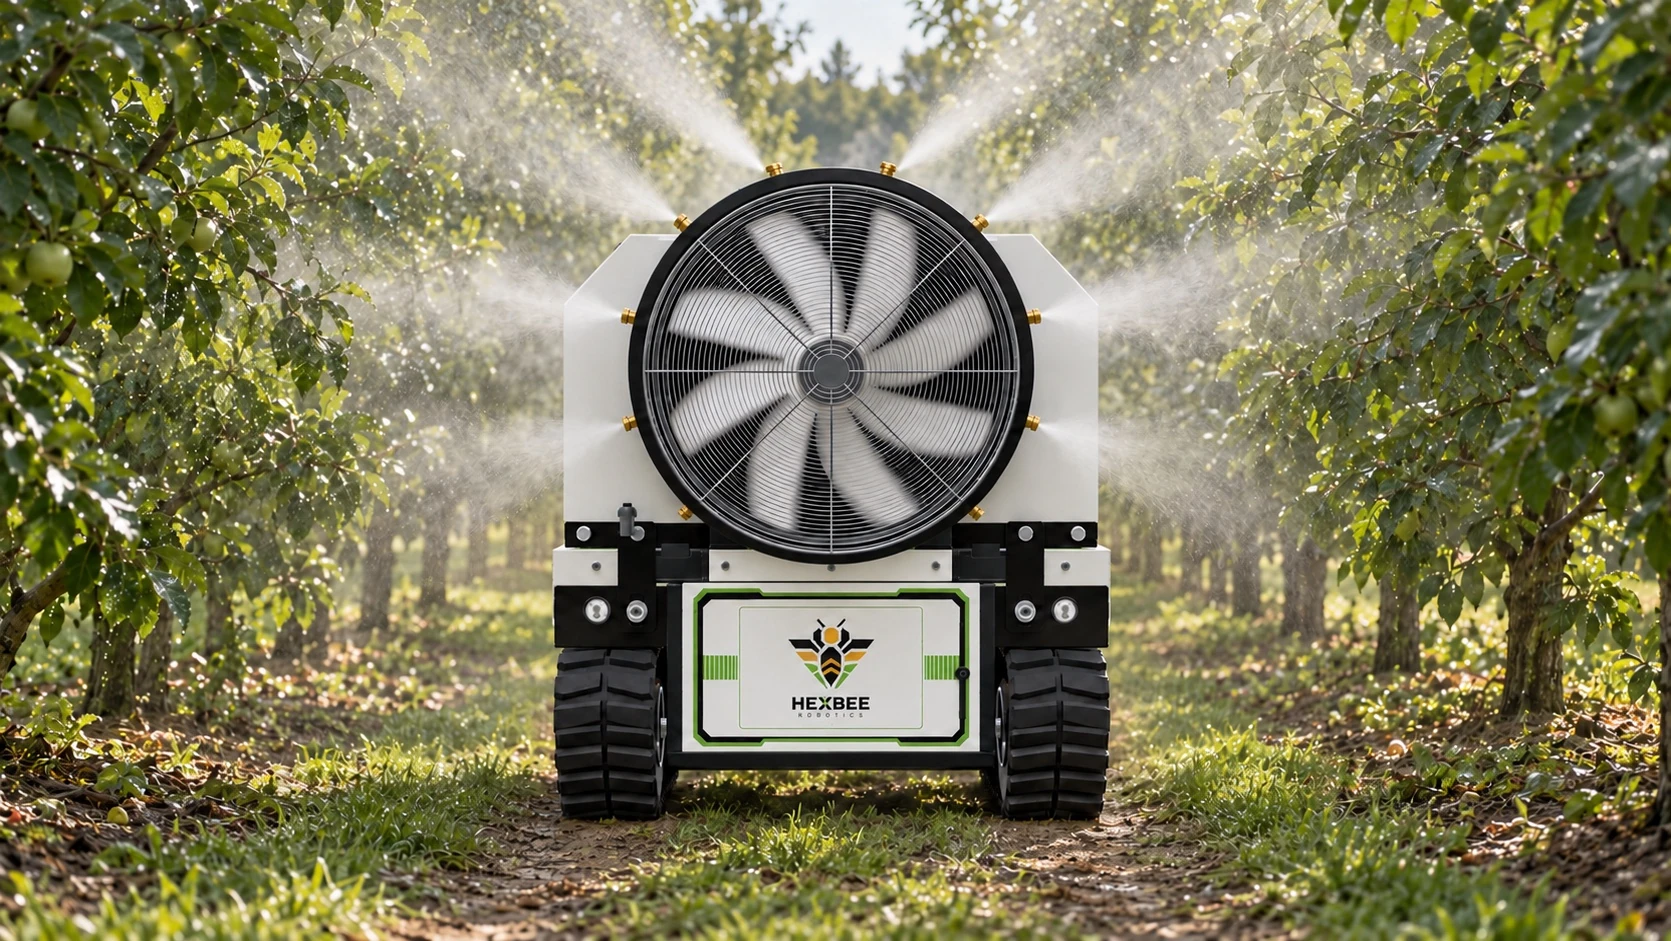
ノズルが周方向へ噴霧し、ファンが周囲の枝葉への拡散を補助します。片側の散布距離は 7 m。樹冠の高さ、枝葉の密度、現場の風に合わせ、作業位置とルートを設定します。
農業資材の配送、工具の運搬、収穫物の搬出を、積載量・通路・積み下ろし場所に合わせて計画します。
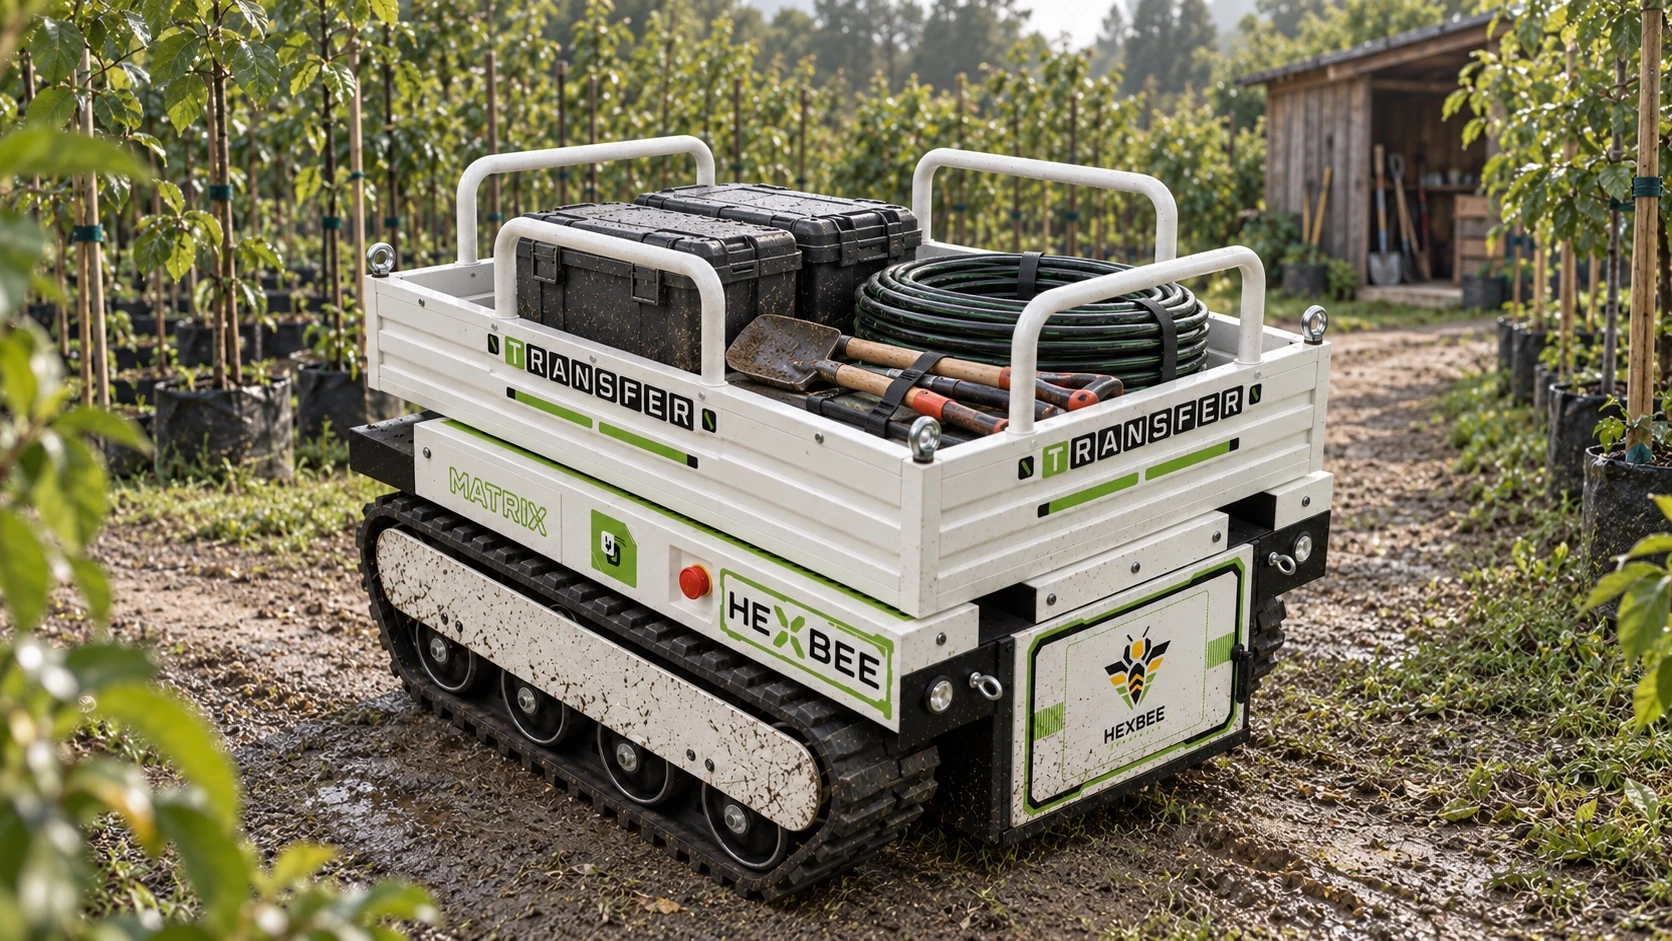
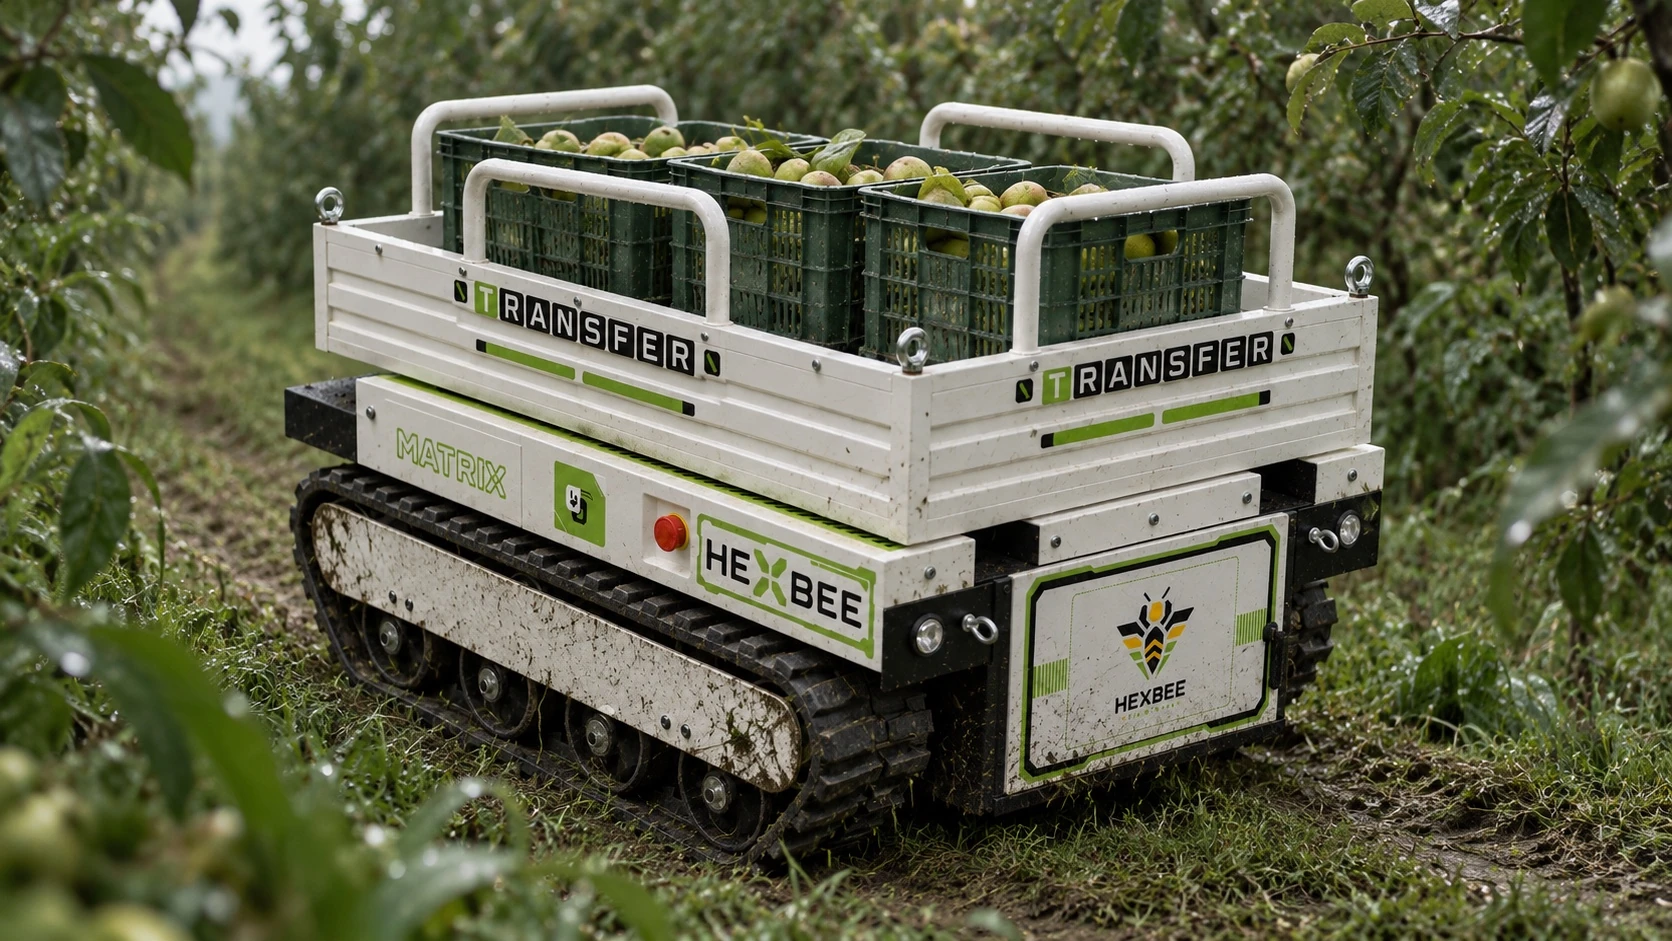
TRANSFER 荷台で、農業資材などを場内の保管場所から圃場や果樹園の作業地点へ運びます。定格積載量、荷物の寸法、通路条件に合わせて積み込みと運搬を計画します。
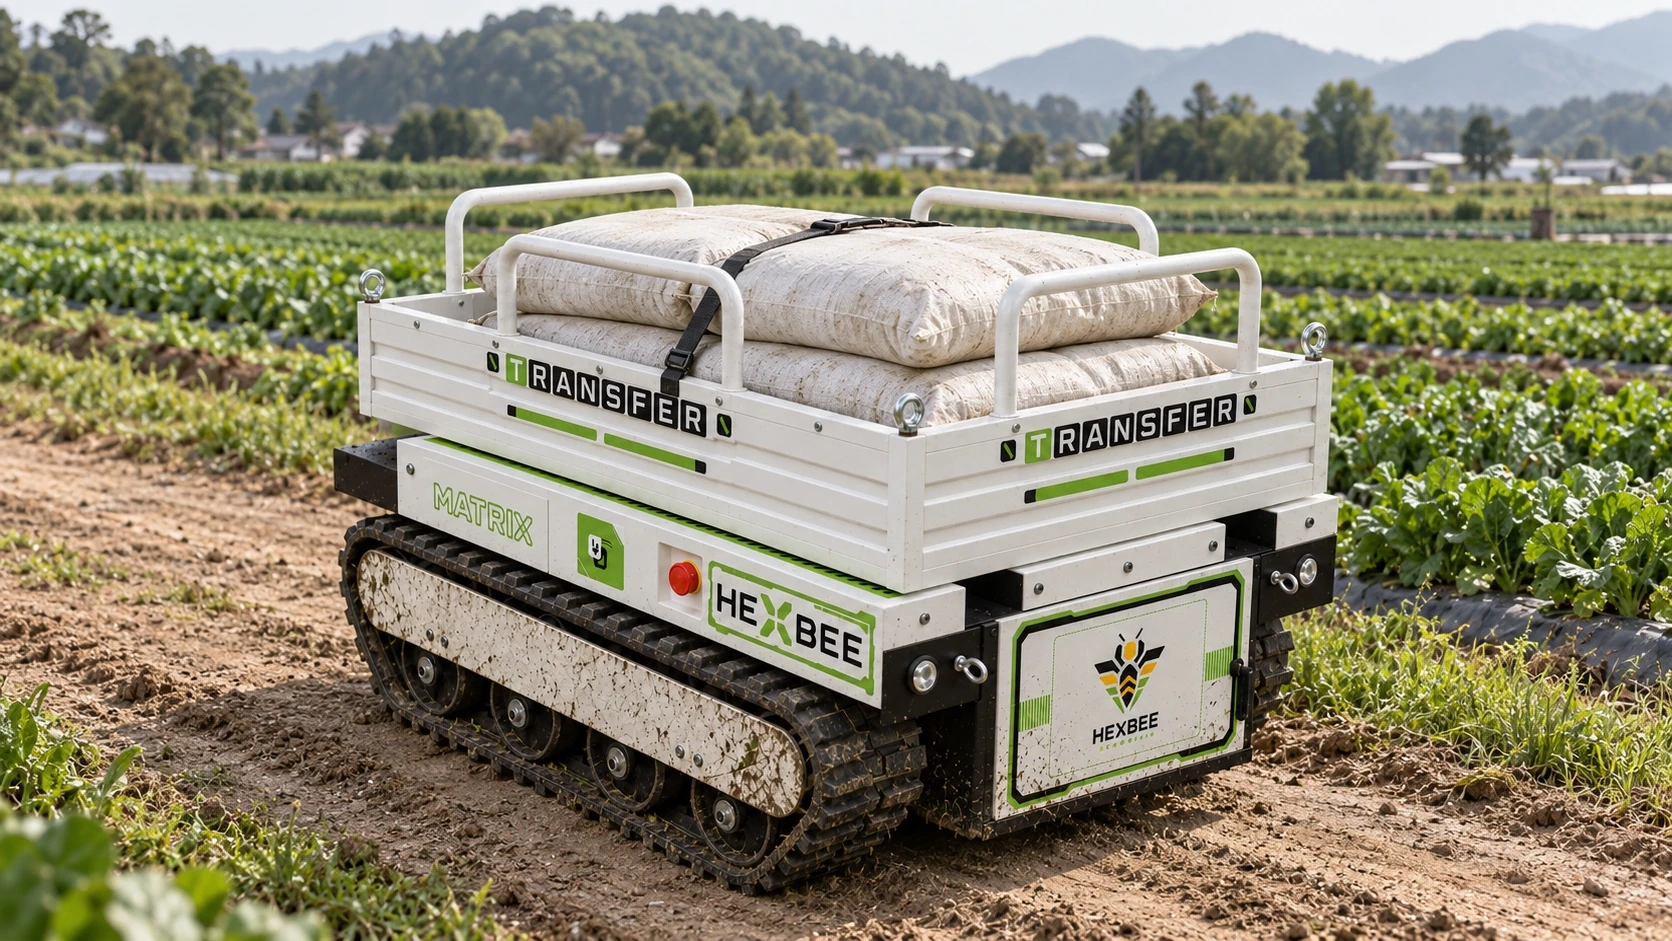
圃場や施設内で工具・作業資材を運搬。荷物の寸法と積み下ろし場所を考慮してルートを設定し、各作業地点を結ぶ日常の運搬を支えます。
収穫果実を作業区域から場内の集荷・積み下ろし場所へ運搬。収穫地点の配置、積載量、道路条件を踏まえて往復ルートを計画し、収穫から次の輸送へつなぎます。
まず草刈り・散布・運搬の作業を明確にし、地形、通路、作物、積載条件を記録して機器構成の根拠とします。
低速で安定した機体と、人が操作を引き継げる制御方式を用い、見栄えよりも作業の完遂を優先します。
ルート、状態、異常、保守の記録を残し、次回の作業設定やお客様との振り返りに役立てます。
草刈り、防除、運搬の作業計画を立て、モジュールの迅速な交換で各作業を実施。機器構成と農作業の流れを合わせます。
最も必要な草刈り・散布・運搬の作業から始め、適切なモジュールと現場での運用範囲を確認します。
ルート、作業時間、操作の引き継ぎ地点、異常発生地点を記録し、今後の改善に活用します。
複数の現場、機器、作業者を管理する際、ログを使って連絡・調整の負担を減らします。
作業によって必要なモジュールは異なります。作業面積、作物と列間隔、運搬荷重、通路条件をお知らせください。草刈り・散布・運搬の適切な構成をご提案します。