섀시 플랫폼
모든 작업 모듈이 공유하는 기반으로, 지형 주행과 안정성, 전원 공급, 기본 주행 제어를 담당합니다.
구매 상담, 사후 서비스, 의견 및 불편 사항을 남겨 주세요. 문의 유형에 맞는 담당 팀에서 내용을 확인하고 처리합니다.
对应团队会尽快查看并按你留下的联系方式回复。
해당 지역 영업 담당자를 WeCom(기업용 위챗)에 추가하시면 제품, 시범 프로젝트 및 시연 일정에 대해 상담하실 수 있습니다.
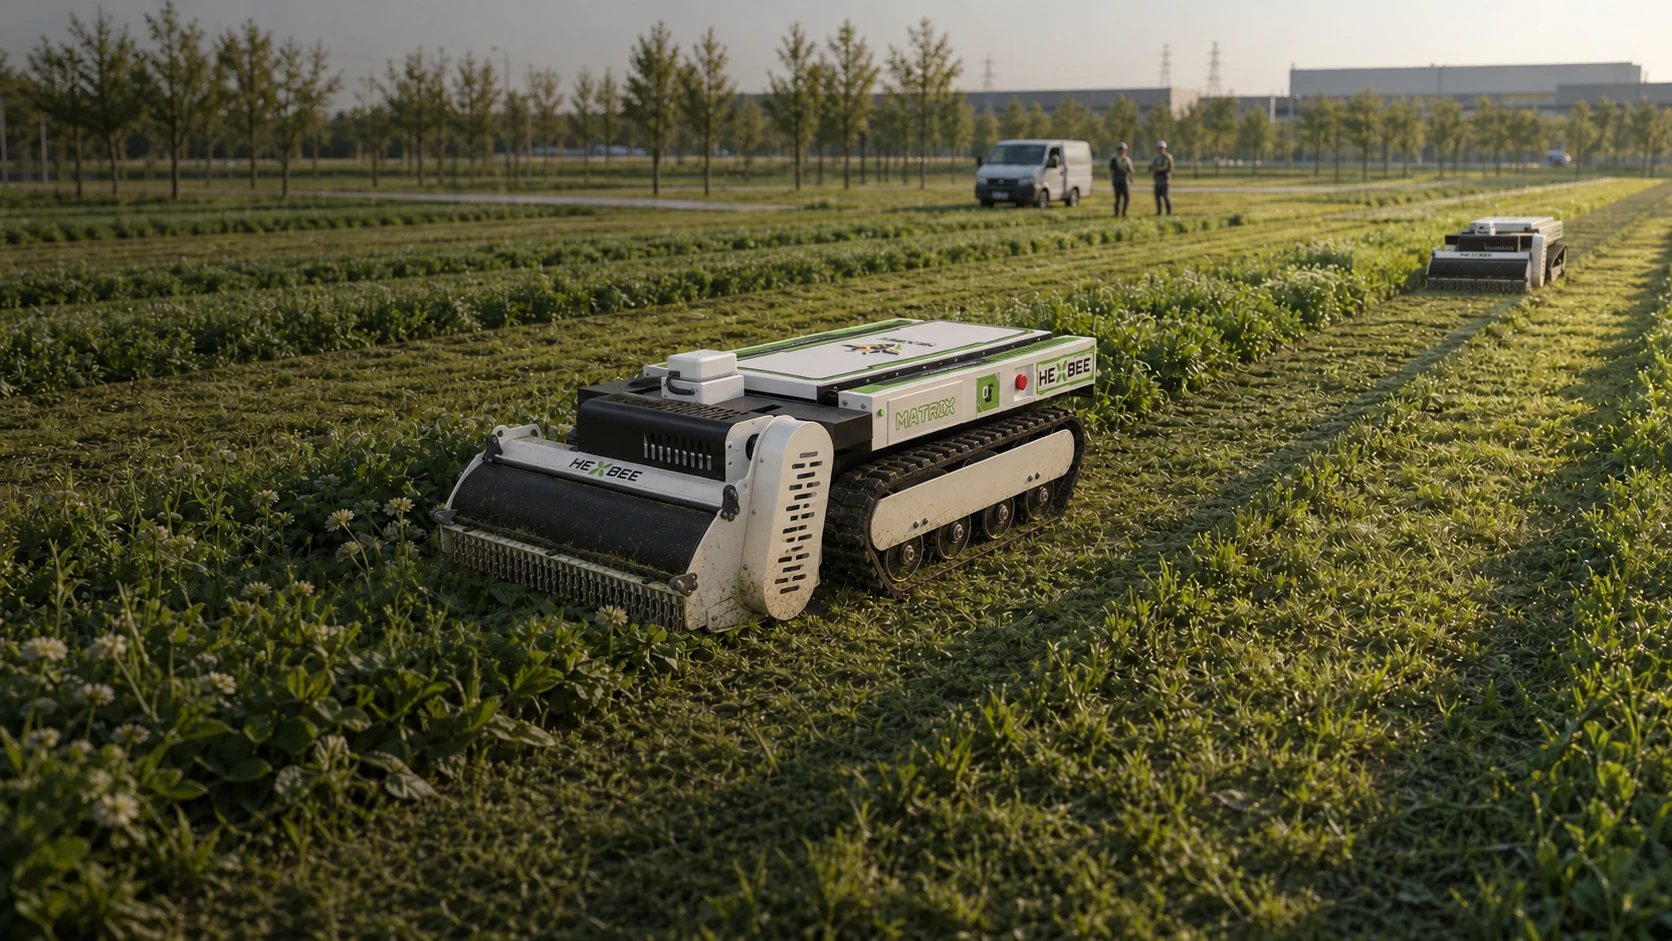
기술은 현장에서 쓸모 있고 믿을 수 있어야 합니다. 조작과 유지관리가 쉽고, 복잡한 환경에서도 꾸준히 작업할 수 있는 스마트 작업 플랫폼을 만듭니다.
장비를 세 가지 구성 요소로 나누어 지속적으로 발전시키고, 같은 기반 위에서 새로운 농작업으로 활용 범위를 넓혀 갑니다.
모든 작업 모듈이 공유하는 기반으로, 지형 주행과 안정성, 전원 공급, 기본 주행 제어를 담당합니다.
CUT 예초, SPRAY 분무, TRANSFER 운반 모듈을 빠르게 교체하여 하나의 본체로 다양한 농작업을 수행합니다.
수동 원격 조종, 원격 시작·정지, 장비 상태와 이상 알림을 현장 작업 절차에 통합합니다.
MATRIX는 원격 조종 작업을 지원하며 내비게이션 및 경로 계획 기능은 선택 사양입니다. 지능형 작업 시스템과 원격 관리 시스템은 각각의 제품 개발 계획에 따라 추진하고 있습니다.
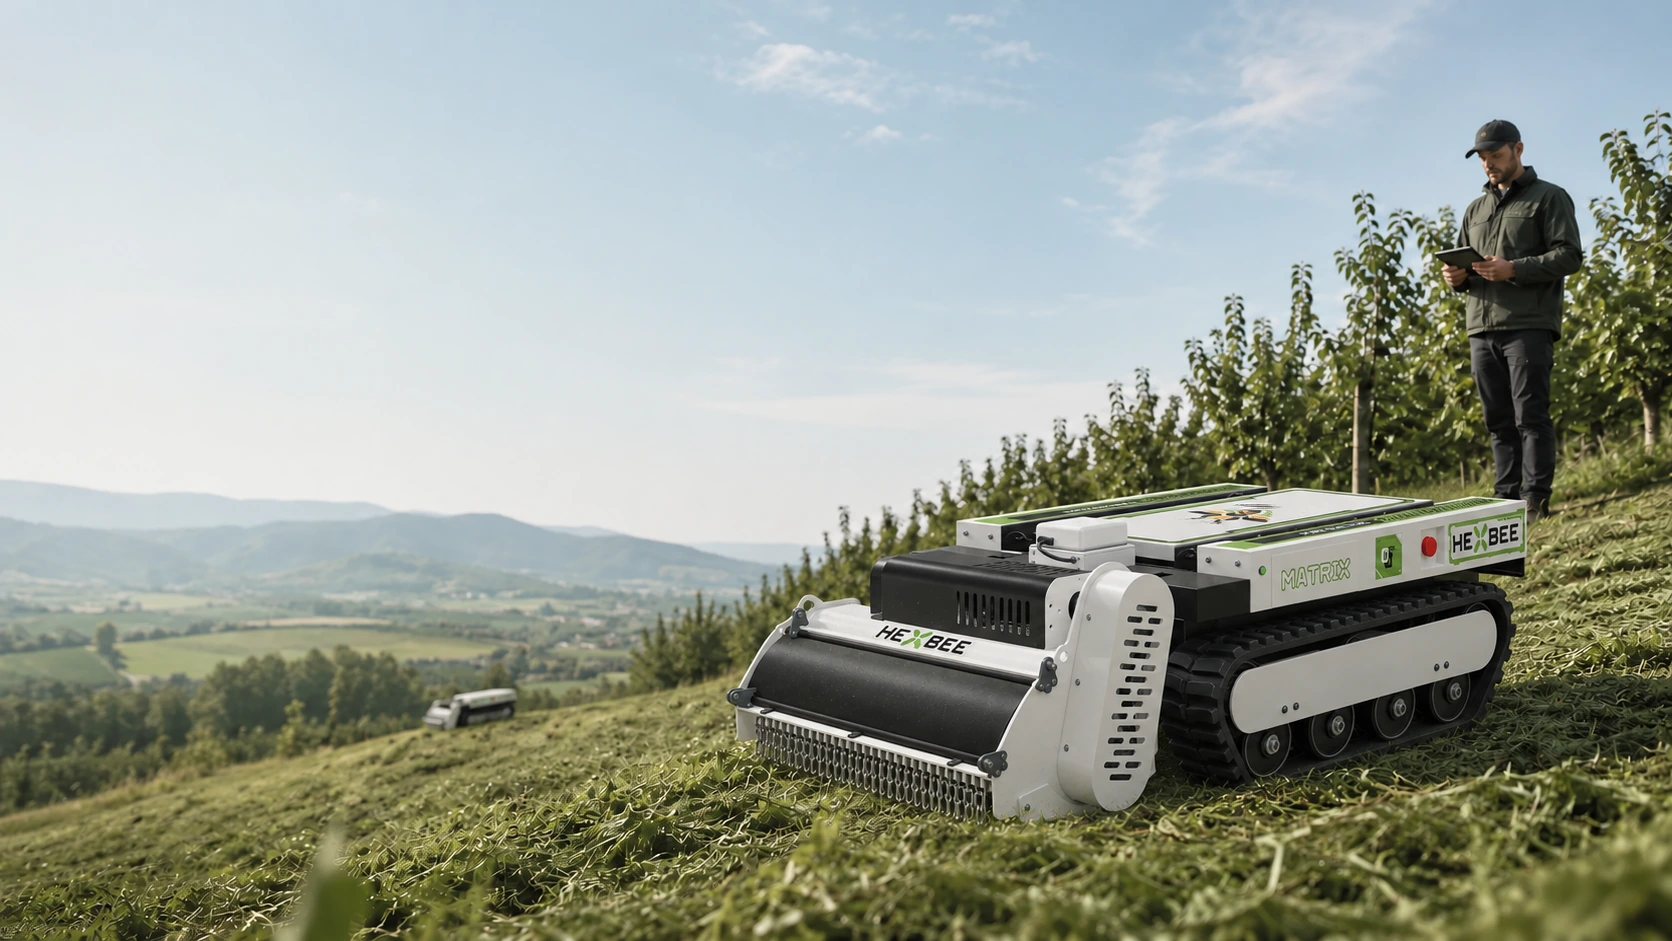
작업자가 통행 조건과 작업 범위, 예초 장치의 위치를 살펴 안전하게 조작할 수 있는지 판단합니다.
작업자가 방향과 속도, 작업 장치를 수동으로 원격 조종하여 복잡한 현장에서도 직접 제어합니다.
예초·견인·장애물 제거 모듈과 차체의 위치 관계를 살피고, 각 모듈의 작업 범위를 확인합니다.
궤도, 예초 장치, 전기 제어 계통의 점검 목록을 마련해 다음 작업을 안정적으로 준비합니다.
원격 조종 작업을 지원하며 내비게이션 및 경로 계획 기능은 선택 사양입니다. 작업 내용과 현장 조건을 확인한 뒤 구성을 결정합니다.
현장 지형과 경사도, 통행 범위, 전방 예초 장치의 상태를 확인합니다.
작업자가 현장을 직접 보며 방향과 속도, 시작·정지, 높낮이를 조절합니다.
작업자가 장비의 자세와 예초 장치의 위치, 주변 작업 범위를 계속 확인합니다.
작업 후 궤도, 예초 장치, 전기 제어 계통, 체결 부품의 상태를 점검합니다.
작업 환경과 필요한 모듈을 확인한 뒤 섀시와 인터페이스, 현장 지원 서비스를 함께 검토합니다.