シャーシプラットフォーム
走破性、安定性、電源、基本的な走行制御を担う、すべての作業モジュール共通の土台です。
導入前のご相談、ご購入後のサポート、ご意見・ご要望をお送りいただけます。内容に応じて担当チームが対応します。
对应团队会尽快查看并按你留下的联系方式回复。
地域担当の営業を WeCom(企業微信)で直接追加し、製品、実証プロジェクト、実演日程についてご相談いただけます。
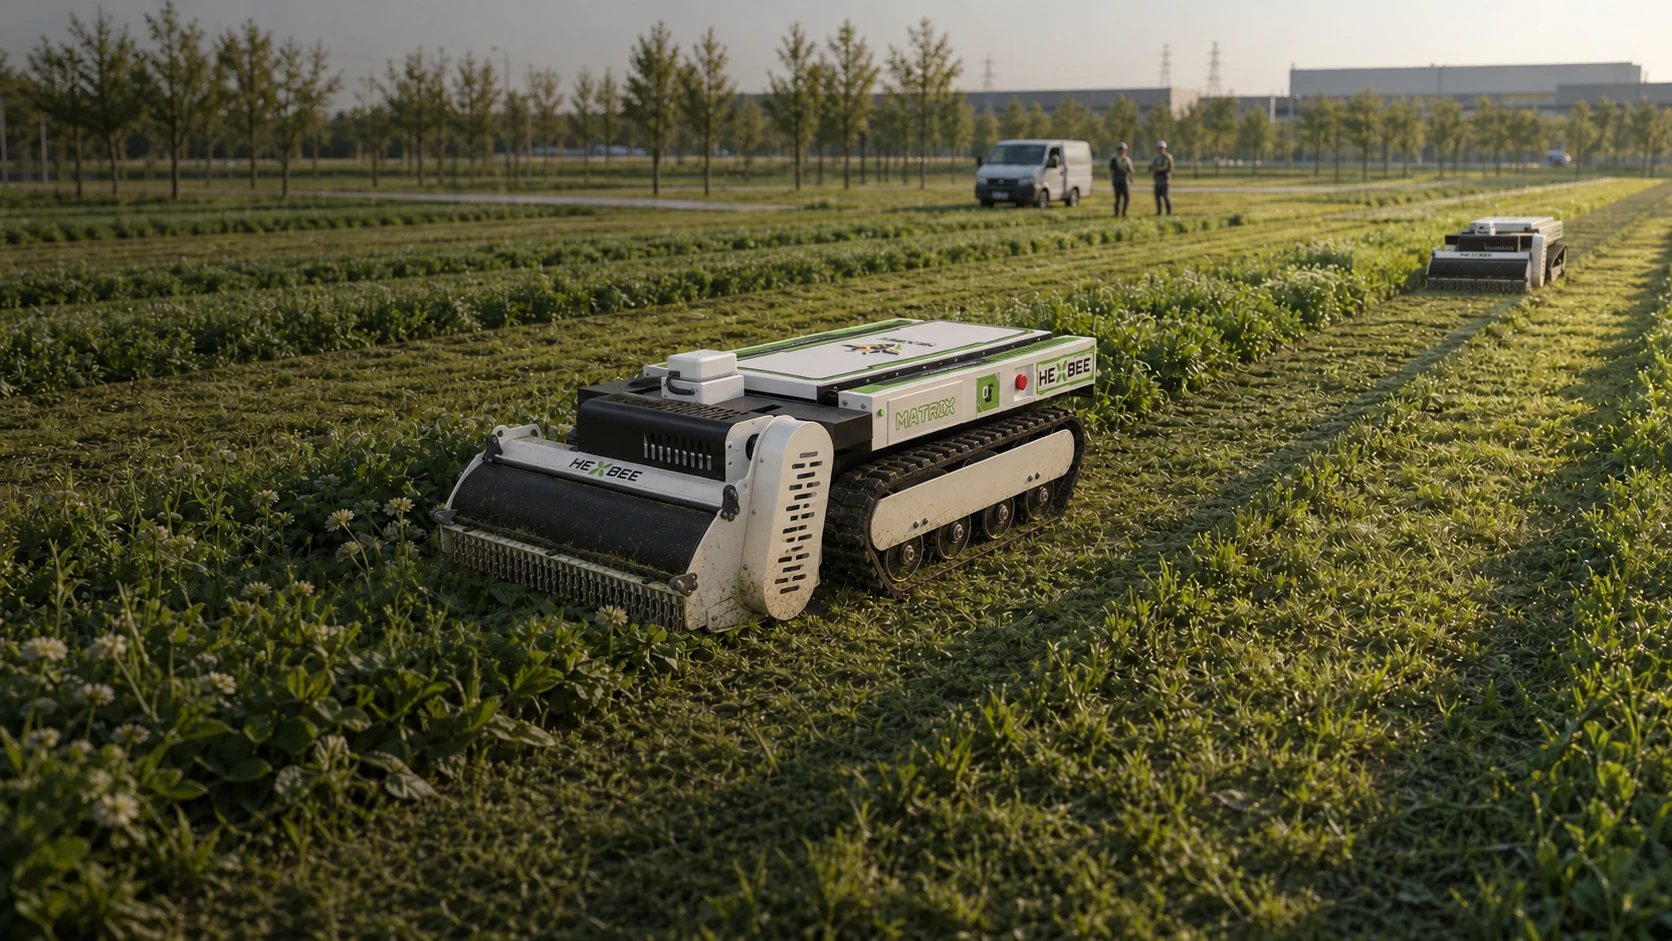
技術はまず役に立ち、そして信頼できるものであるべきです。操作・保守がしやすく、複雑な環境に適応して作業を続けられるインテリジェントな車両プラットフォームをつくります。
機器の機能を継続的に進化できる3つの層に分け、今後の農業用途も同じ基盤上で拡張できるようにします。
走破性、安定性、電源、基本的な走行制御を担う、すべての作業モジュール共通の土台です。
CUT 草刈り、SPRAY 散布、TRANSFER 運搬モジュールを迅速に交換し、同じ本体で複数の農作業に対応します。
手動の遠隔操作、遠隔での起動・停止、機器状態、異常情報を現場の操作手順に組み込みます。
MATRIX は遠隔操作に対応し、ナビゲーション・経路計画はオプションです。インテリジェント作業システムと遠隔管理システムは、それぞれの製品計画に沿って開発を進めています。
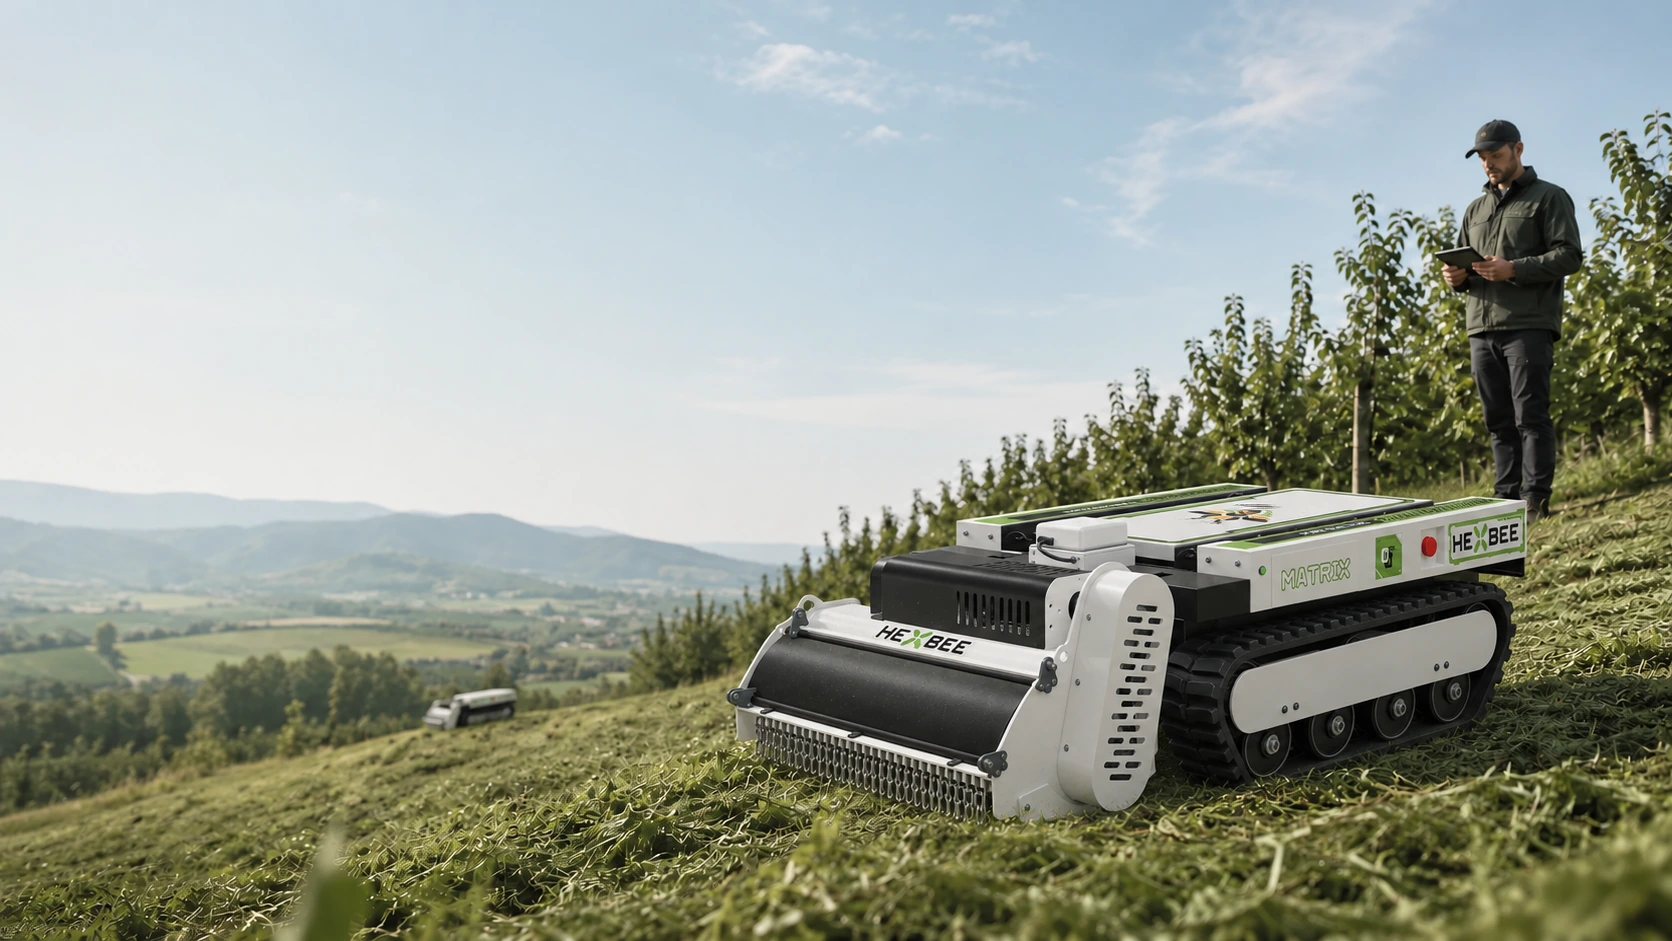
作業者が通行条件、作業範囲、刈刃の位置を観察し、安全な操作を判断します。
手動の遠隔操作で方向、速度、作業機構を調整し、複雑な現場でも直接制御を保ちます。
刈刃、けん引、障害物除去などのモジュールと車体位置との関係から、作業範囲を確認します。
クローラー、刈刃、電気・制御系の状態を点検項目にまとめ、次回の安定した作業を支えます。
遠隔操作に対応。ナビゲーション・経路計画はオプションで、作業と圃場条件に合わせて構成を確認します。
圃場、傾斜、通行範囲、前方の草刈り機構の状態を確認します。
作業者が現場の視界に合わせ、方向、速度、起動・停止、昇降を操作します。
作業者が機体の姿勢、刈刃の位置、周囲の作業範囲を継続して観察します。
作業後にクローラー、刈刃、電気・制御系、締結部品の状態を点検します。
まず現場と作業モジュールを確認し、その後でシャーシ、接続部、現場サービスの組み合わせを検討します。